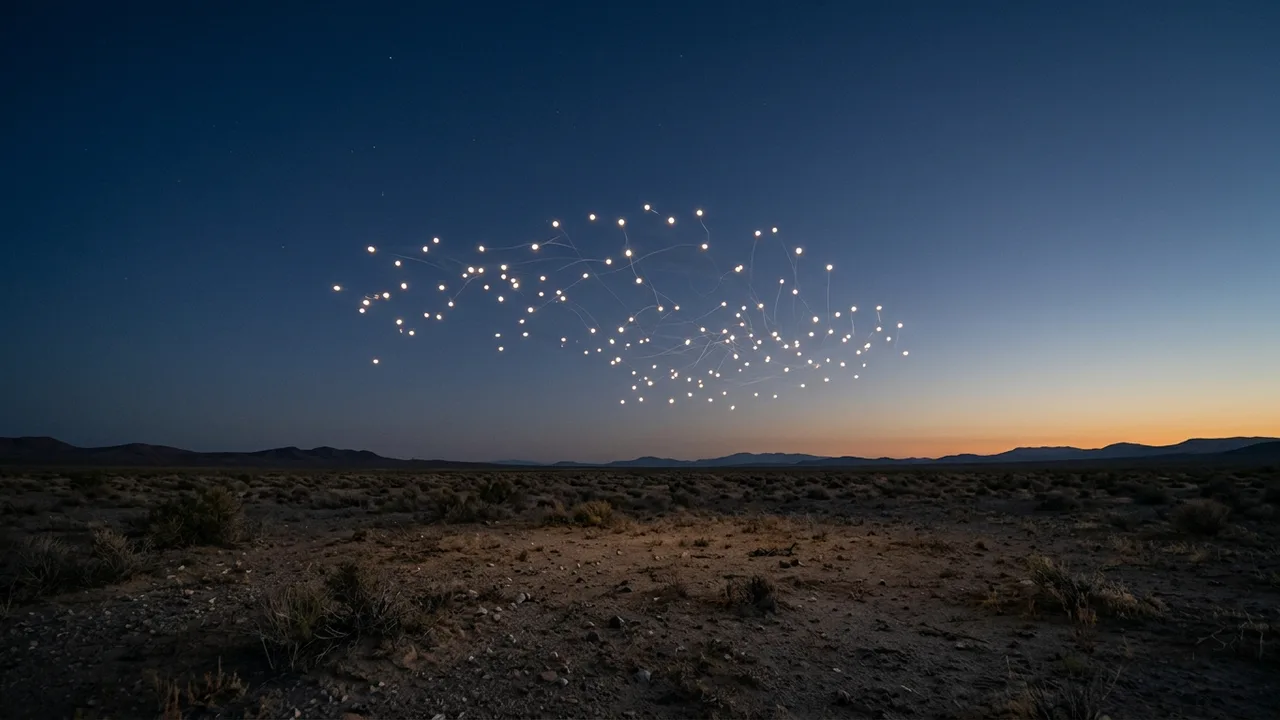
축제 밤하늘에 드론 수백 대가 떠서 글자와 그림을 그립니다. 이것도 군집일까요? 줄 맞춰 나는 모습만 보면 그렇게 부르고 싶어집니다. 그런데 연구자와 군이 말하는 "군집(swarm)"에는 대수보다 중요한 조건이 있습니다.
이 글은 여러 대가 함께 나는 것과 군집이 어떻게 다른지 봅니다. 학술 정의 하나, 미국 정부가 공개한 시험과 연구 사업 두 가지를 길잡이로 삼습니다.
여러 대와 군집은 무엇이 다른가
생각해 볼 장면이 둘 있습니다. 첫째는 드론마다 미리 짜 둔 길이 있고, 저마다 그 길만 따라가는 경우입니다. 옆의 드론이 멈춰도 다른 드론은 하던 대로 갑니다.
둘째는 드론마다 단순한 규칙을 갖고, 가까운 이웃이 어떻게 움직이는지에 맞춰 제 움직임을 정하는 경우입니다. 한 대가 빠지면 이웃이 그 빈자리에 맞춰 움직임을 바꿉니다. 군집 로봇공학이 말하는 군집은 이쪽입니다.
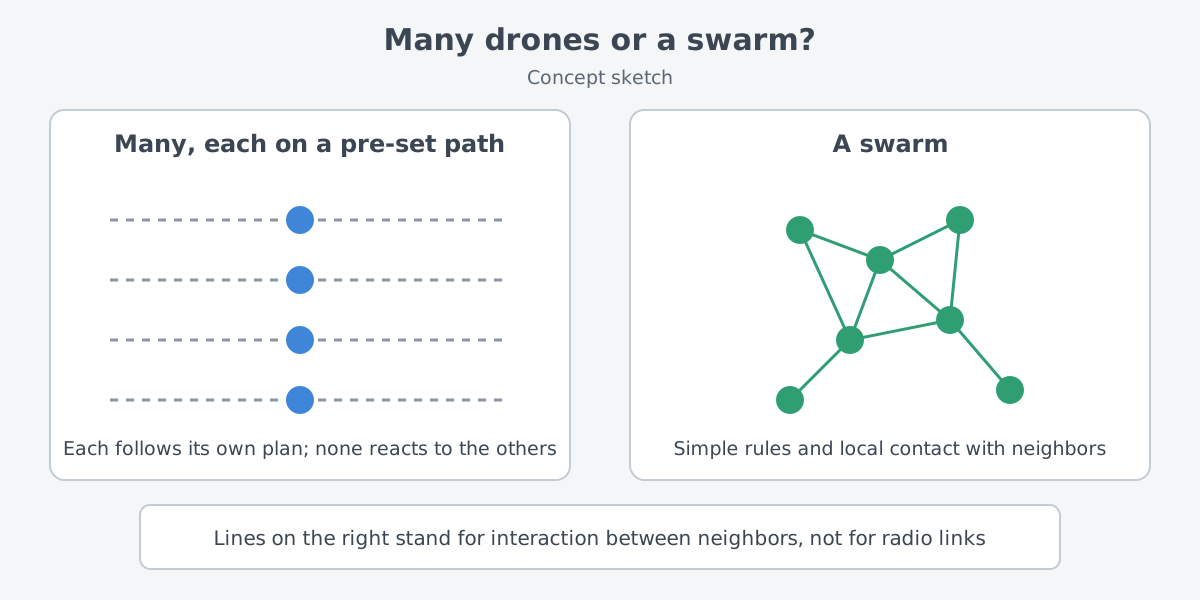
군집 로봇공학(swarm robotics)의 정의를 보면 이 차이가 또렷해집니다. Brambilla와 동료들의 2013년 리뷰 논문은 군집 로봇공학을 사회성 동물의 자기 조직적 행동에서 영감을 얻은 집단 로봇공학의 한 접근으로 정의합니다. 목표는 단순한 규칙과 국소적 상호작용만으로, 많은 로봇이 함께 일하는 강인하고 확장 가능하며 유연한 집단 행동을 설계하는 것입니다.
세 낱말에 뜻이 있습니다. 강인하다는 것은 몇 대가 빠져도 무리가 일을 이어 간다는 뜻이고, 확장 가능하다는 것은 대수를 늘려도 같은 방식이 통한다는 뜻입니다. 유연하다는 것은 상황이 바뀌면 무리 전체가 거기에 맞춘다는 뜻입니다. 대수가 많다는 것만으로는 이 가운데 어느 것도 보장되지 않습니다.
처음의 드론 쇼로 돌아가 보겠습니다. 대수가 많고 대열이 고르다는 것만으로는 둘 중 어느 쪽인지 알 수 없습니다. 기체마다 미리 짠 길을 따라가는지, 이웃에 맞춰 제 움직임을 정하는지가 갈림길입니다.
새 떼에서 빌려 온 생각
저녁 하늘의 철새 떼를 떠올려 보면 쉽습니다. 수많은 새가 한 몸처럼 방향을 트는 것처럼 보입니다. 군집 로봇공학이 "사회성 동물"의 행동에서 영감을 얻었다고 할 때 떠올리는 것이 이런 무리입니다.
실제로는 다릅니다. 새는 살아 있는 동물이고, 드론의 규칙은 사람이 만들어 넣은 것입니다. 같은 리뷰 논문은 군집 공학(swarm engineering)이라는 새 분야도 소개합니다. 군집 로봇 체계를 모델링하고 설계하는 데서부터 검증하고 운용하고 유지하는 데까지 체계적인 절차를 세우려는 분야입니다.
공개 사례: 103대의 시험 비행
이런 생각이 군사 시험으로 공개된 예가 있습니다. 미 국방부는 2017년 1월 9일, 국방부 전략능력실(SCO)이 해군항공체계사령부(NAVAIR)와 함께 세계 최대급 초소형 드론 군집을 시연했다고 발표했습니다. 장소는 캘리포니아의 차이나레이크였습니다.
시험은 2016년 10월에 했습니다. F/A-18 슈퍼호넷 세 대가 퍼딕스(Perdix)라는 초소형 드론 103대를 내보냈습니다. 발표에 따르면 드론들은 집단 의사 결정, 적응형 편대 비행, 자가 치유(self-healing) 같은 군집 행동을 보였습니다.
퍼딕스의 출발은 대학이었습니다. 미국 매사추세츠 공과대학(MIT) 공대생들이 처음 설계했고, 2013년부터 MIT 링컨 연구소가 군용으로 고쳤습니다. 국방부는 이번 시험이 상용 부품만 쓴 지금 설계의 신뢰성을 실제 배치에 가까운 조건에서 확인했다고 밝혔습니다.
지도자가 없다는 말의 뜻
이 발표에서 가장 눈에 띄는 문장은 SCO 국장의 말입니다. 그는 퍼딕스가 "미리 프로그램된 채 동기화된 개체들"이 아니라, 의사 결정을 위한 분산된 두뇌 하나를 나누며 자연의 무리처럼 서로에게 맞추는 집단 유기체라고 설명했습니다.
앞에서 본 두 장면과 겹칩니다. 그가 아니라고 한 것은 첫째 장면, 곧 저마다 짜인 길을 따라 맞춰 움직이는 무리입니다. 그가 그렇다고 한 것은 둘째 장면입니다.
처음의 드론 쇼에도 같은 잣대를 댈 수 있습니다. 쇼의 드론이 저마다 미리 짠 길을 따라 난다면, 대열이 아무리 고와도 그가 퍼딕스와 구별한 첫째 장면에 해당합니다. 어느 쪽인지는 쇼를 만든 쪽이 밝힌 방식을 봐야 알 수 있습니다.
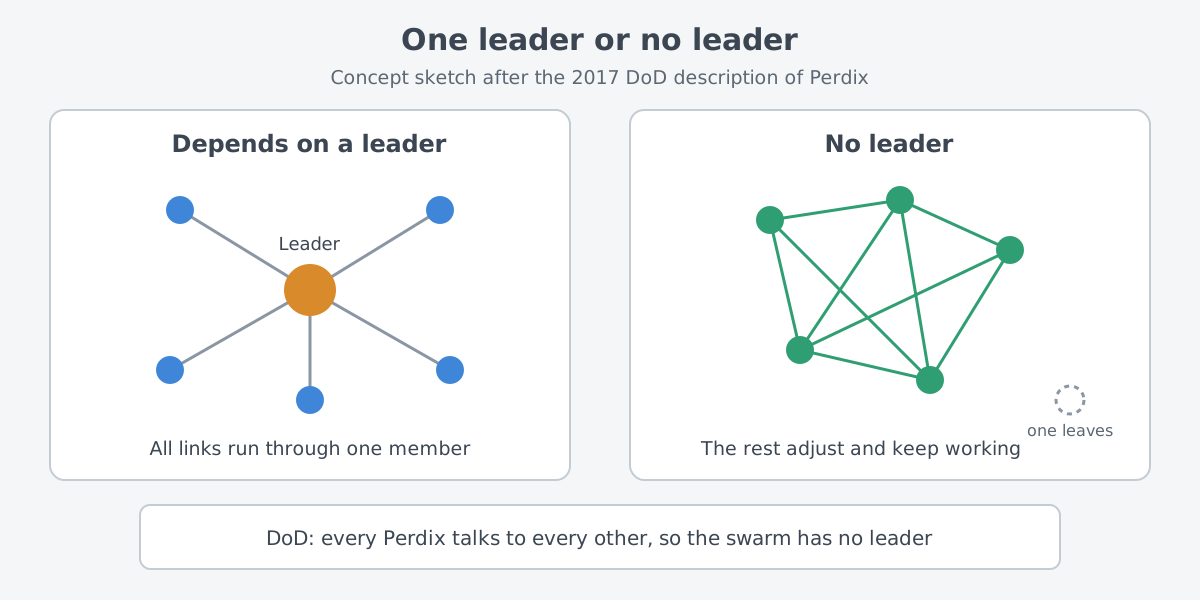
퍼딕스에 지도자가 없는 까닭도 같은 발표에 나옵니다. 모든 퍼딕스가 다른 모든 퍼딕스와 통신하고 협력하기 때문입니다. 그래서 드론이 팀에 들어오거나 빠져도 군집이 부드럽게 맞춰 간다고 했습니다.
지도자가 없다는 말은 사람이 없다는 뜻이 아닙니다. 지도자 역할을 하는 드론 한 대가 따로 없다는 뜻입니다. 이 차이는 다음 물음으로 이어집니다.
사람은 어디에 있나
같은 발표에서 SCO 국장은 미 국방부가 그리는 미래 전투 네트워크에서 사람이 늘 고리 안에 있을 것이라고 강조했습니다. 지도자 드론이 없다는 것과 사람이 고리 안에 있다는 것은 서로 다른 층의 이야기입니다.
미 국방고등연구계획국(DARPA)의 OFFSET 사업도 사람의 자리를 중심에 둡니다. 이 사업은 앞으로 소규모 보병 부대가 소형 무인 항공기와 소형 무인 지상 차량 250대가 넘는 군집을 쓰는 모습을 그렸습니다. 그러려면 사람이 수백 대를 한꺼번에 실시간으로 지켜보고 지시할 수 있어야 해서, 사람-군집 인터페이스(human-swarm interface)를 만드는 것을 목표 가운데 하나로 두었습니다. 이 사업은 지금은 끝났습니다.
시험장에 가기 전: 가상 환경과 실험
수백 대를 한 번에 시험장에 띄우기는 어렵습니다. OFFSET은 그래서 두 단계를 두었습니다. 하나는 물리 법칙을 따르는 실시간 네트워크 가상 환경이고, 다른 하나는 여러 무인 항공·지상 플랫폼으로 하는 잦은 실제 실험입니다.
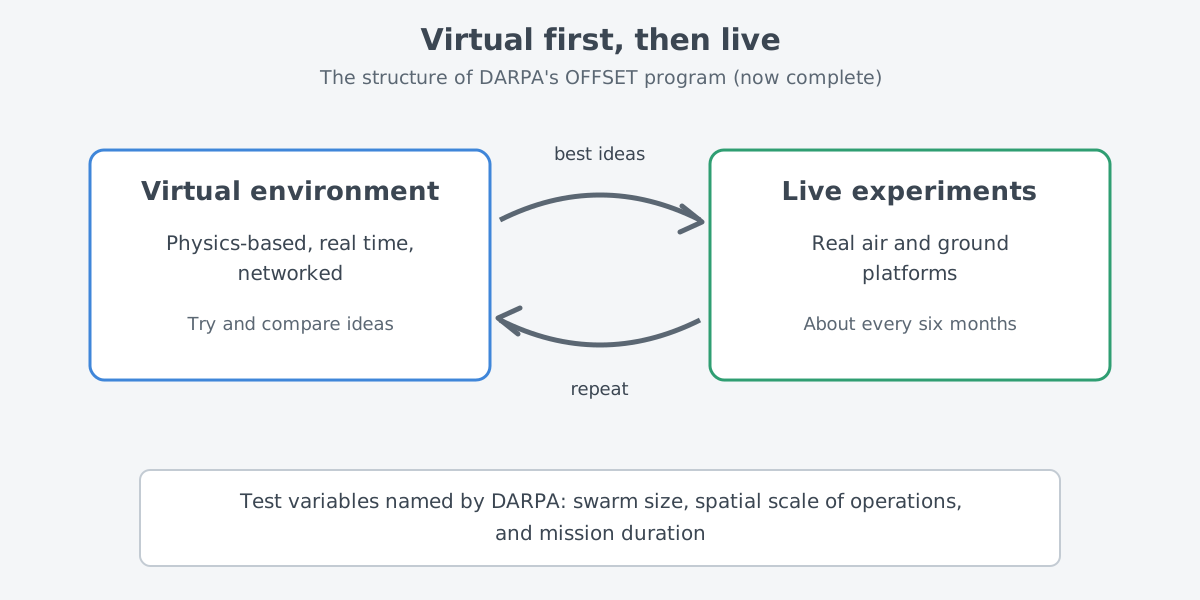
DARPA에 따르면 실제 실험은 대략 여섯 달마다, 점점 복잡해지는 상황으로 짰습니다. 바꿔 가며 본 시험 변수로는 군집의 크기, 작전 공간의 넓이, 임무 시간이 있습니다. 가상 환경에서 좋아 보인 생각도 실제 기체로 다시 확인한다는 구조입니다.
계산과 시험이 각각 무엇을 보여 주는지는 "시뮬레이션과 실제 시험" 글에서 따로 봅니다. 레이저 쪽에서도 실험 전에 계산부터 하는 까닭은 레이저는 왜 계산으로 먼저 살펴보나에서 이어집니다.
레이저와 맞닿는 생각: 여러 개를 하나처럼
여러 개를 따로 두지 않고 하나처럼 맞춰 쓰는 생각은 레이저에도 있습니다. 여러 레이저의 빛을 모아 한 빔으로 쓰는 빔 결합(beam combining)입니다.
빔 결합 가운데에는 레이저마다 빛의 박자, 곧 위상을 맞추는 방법도 있습니다. 군집 드론이 이웃에 맞춰 움직이듯, 여러 빛이 서로 맞춰질 때 하나의 빔처럼 행동합니다.
비유는 거기까지입니다. 빛은 스스로 판단하지 않고, 맞추는 일은 장치가 합니다. 자세한 방법은 빔 결합이 필요한 이유와 세 가지 방법에서 이어집니다.
다음에 읽을 글
- 빔 결합이 필요한 이유와 세 가지 방법: 여러 레이저의 빛을 한 빔으로 모으는 세 가지 길을 봅니다.
- 결맞음 빔 결합의 원리: 빛의 위상을 맞춰 합치는 방법을 공개 리뷰 논문으로 읽습니다.
- "배회탄약: 미사일과 무인기의 경계": 한 대의 무인기가 탄약이 될 때 이름과 분류가 어떻게 갈리는지 봅니다.