조종석이 빈 비행기가 하늘에 떠 있습니다. 이 비행기를 움직이는 판단은 어디에서 올까요? 땅에 있는 조종사일 수도 있고, 기체 안의 컴퓨터일 수도 있고, 둘이 나눠 맡을 수도 있습니다.
"통신이 끊겼다", "자율로 날았다", "위치를 잃었다"는 말은 비슷하게 들리지만 서로 다른 일을 가리킵니다. 원격 조종과 자율 비행은 어디서 갈릴까요? 자율을 숫자로 매긴 공개 표는 무엇을 말하고 무엇을 놓칠까요? 통신과 항법은 왜 따로 따져야 할까요?
무인기 한 대에 걸린 세 가지 일
미 국방부의 정의로 무인기(unmanned aerial vehicle, UAV)는 사람 조종자를 태우지 않는 동력 비행체입니다. 공기의 힘으로 떠 있고, 자율로 날 수도 있고 원격으로 조종될 수도 있으며, 한 번 쓰고 버리는 것도 회수하는 것도 있습니다. 이 정의에서 순항 미사일, 탄도 비행체, 포탄은 무인기가 아닙니다.
무인기는 혼자 날지 않습니다. 기체에 지상 통제소와 데이터 링크를 더한 것을 무인 항공 체계(unmanned aerial system, UAS)라고 부릅니다. 이 체계는 보통 지상 통제소, 원격 조종사와 센서 운용자 같은 지상 인원, 통신 링크, 그리고 흔히 여러 대의 기체로 이루어집니다.
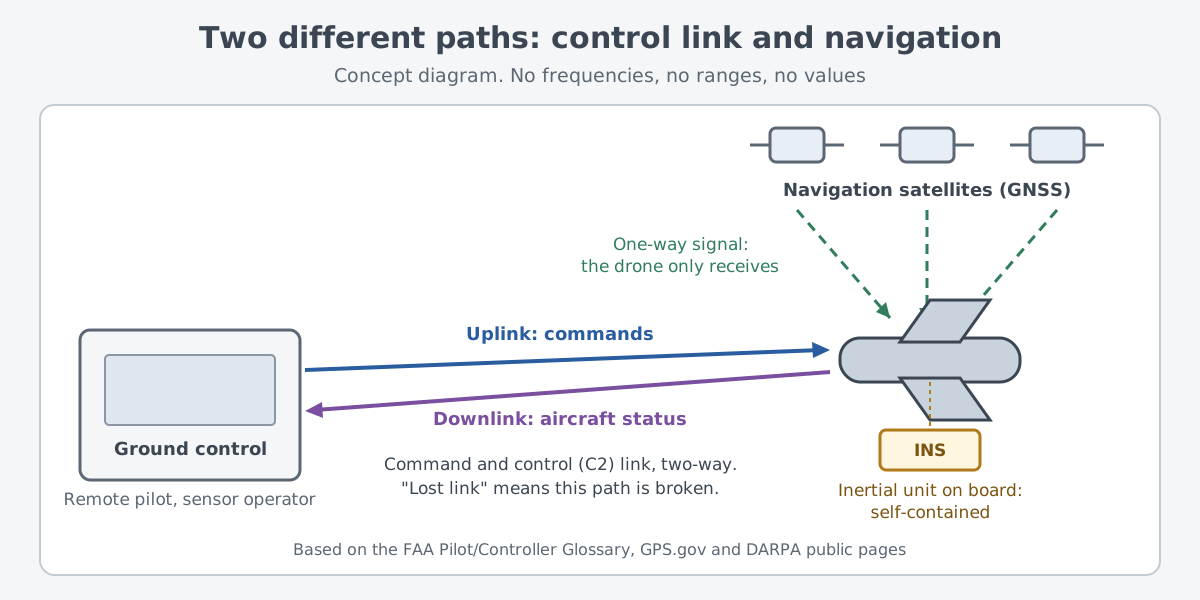
무인기 한 대에 걸린 일은 셋으로 나눠 볼 수 있습니다. 누가 결정하느냐는 조종의 문제, 내가 어디 있느냐는 항법의 문제, 땅과 말을 주고받느냐는 통신의 문제입니다.
원격 조종에서 완전 자율까지
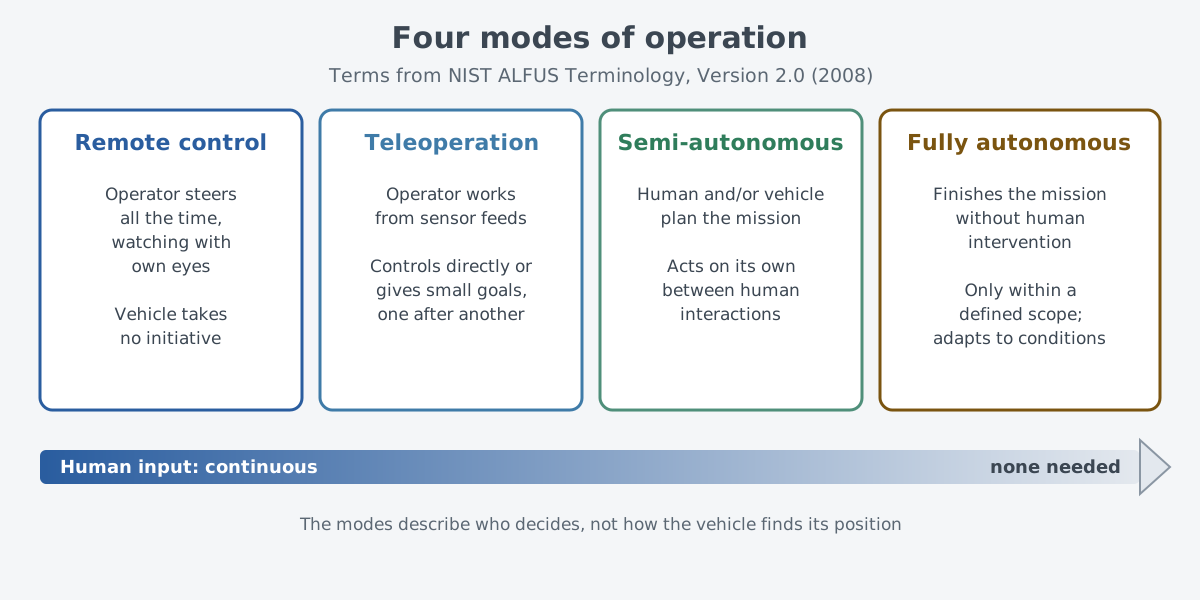
자율(autonomy)이란 정확히 무엇일까요? 미 국립표준기술연구소(NIST)가 엮은 무인 체계 용어집(ALFUS, 2008년 2.0판)은 자율을 무인 체계가 사람이 맡긴 목표를 이루려고 감지, 인식, 분석, 통신, 계획, 의사 결정, 실행을 스스로 묶어 해내는 능력으로 정의합니다. 그리고 그 수준을 "사람으로부터 얼마나 독립했는가"로 나눕니다.
운용 방식은 넷으로 나뉩니다. 사람이 얼마나 자주 끼어드느냐에 따라 순서대로 놓아 보면 이렇습니다.
| 방식 | 사람이 하는 일 | 기체가 하는 일 |
|---|---|---|
| 원격 조종(remote control) | 기체 밖에서 자기 눈으로 직접 보며 끊임없이 조종 | 스스로 아무것도 시작하지 않음 |
| 원격 운용(teleoperation) | 기체 밖에서 센서가 보내는 정보를 보며 직접 다루거나 작은 목표를 계속 줌 | 받은 명령을 따름 |
| 반자율(semi-autonomous) | 사람 그리고/또는 기체가 임무를 계획하고, 사람이 여러 수준으로 개입 | 개입 사이사이에는 스스로 움직임 |
| 완전 자율(fully autonomous) | 개입하지 않음 | 정해진 범위 안에서 맡은 임무를 해내고, 운용·환경 조건에 맞춰 적응 |
장난감 무선 조종 자동차를 떠올리면 첫째 칸이 쉽게 그려집니다. 손을 떼면 차는 멈추거나 엉뚱한 데로 갑니다. 실제 무인기는 이 장난감과 다릅니다. 반자율 방식처럼 사람과 기체가 일을 나눠 맡는 경우가 있고, 완전 자율의 정의에도 "정해진 범위 안에서"라는 단서가 붙어 있습니다.
이름에도 이 구분의 흔적이 있습니다. 무인기는 오래도록 드론, 원격 조종 비행체(RPV), 원격 조종 항공기(RPA) 같은 여러 이름으로 불렸습니다. 미 의회조사국(CRS)이 2012년에 낸 무인기 보고서의 각주를 보면, 드론은 자율로 날도록 설계됐다는 점에서 RPV와 다릅니다. 이름부터 "누가 조종하느냐"로 갈린 셈입니다.
자율을 숫자로 매기면
자율을 한 숫자로 매기려는 시도도 있었습니다. 미 국방장관실(OSD)은 무인기의 자율 정도를 1부터 10까지로 매겼고, 국방부의 UAS 로드맵 2005-2030에 실린 그 표가 자율 능력 단계(Autonomous Capability Levels, ACL)입니다. 2012년 CRS 보고서가 이 표를 옮겨 실었습니다.
맨 아래 1단계는 원격 유도입니다. 2단계는 실시간 상태 점검·진단, 3단계는 고장과 비행 조건에 적응, 4단계는 기체가 스스로 경로를 다시 짜는 단계입니다. 5단계부터는 무리 협조, 무리 전술 다시 짜기, 무리 전술 목표, 분산 통제, 무리 전략 목표로 올라가고, 맨 위 10단계는 완전 자율 군집입니다.
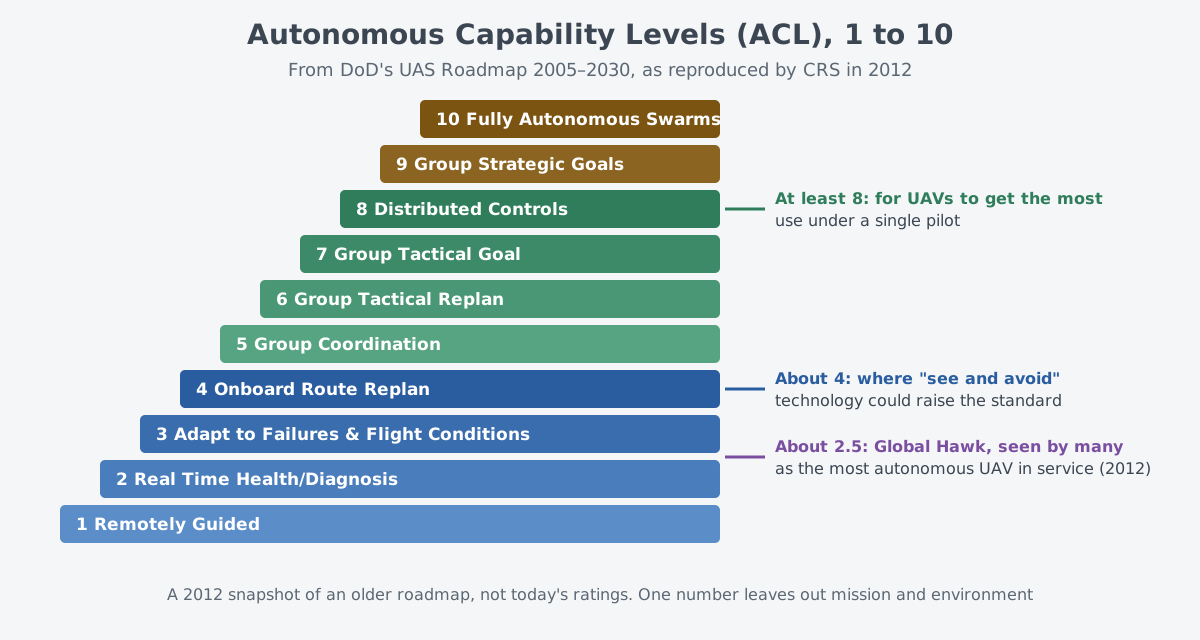
실제 기체는 이 표의 어디쯤에 있었을까요? 많은 이들이 당시 현역 가운데 가장 자율적이라고 본 글로벌 호크의 ACL은 약 2.5였습니다. 글로벌 호크와 스캔이글은 자동 비행 능력이 상당했지만, 나쁜 날씨에서는 운용자가 계속 개입해야 해서 실제 비행 자율 정도는 논란이 될 수 있었습니다.
당시 대부분의 무인 항공 체계에는 기체를 조종하는 사람과 센서를 다루는 사람, 적어도 둘의 지상 운용자가 필요했습니다. 목표는 운용자 한 사람이 여러 대를 맡는 것이었고, 한 사람이 조종할 때 무인기를 가장 잘 쓰려면 ACL이 적어도 8은 되어야 했습니다. 다가오는 항공기를 스스로 피하는 "보고 피하기(see and avoid)" 기술이 나오면 표준 ACL을 4까지 올릴 수 있다는 전망도 함께 실렸습니다.
이 표를 읽을 때 조심할 점이 둘 있습니다. 첫째, 2005년에 만든 로드맵을 2012년에 옮긴 것이라 지금의 평가가 아닙니다. 둘째, 숫자 하나는 많은 것을 빠뜨립니다.
NIST 용어집은 자율 능력을 해낼 수 있는 임무, 그 임무를 하는 환경, 사람으로부터의 독립이라는 세 축으로 봅니다. 맑은 날 빈 하늘에서 해내는 일과 궂은 날 복잡한 곳에서 해내는 일은 같은 단계 이름 아래에서도 무게가 다릅니다.
통신이 끊기면 무슨 일이 생기나
원격 조종과 원격 운용은 통신이 있어야 성립합니다. 미 연방항공청(FAA)의 용어집은 통제 링크 두절(lost link)을 통제 링크가 끊기거나 조종사가 기체를 조종할 수 없게 되어, 그 결과 무인기가 예측 가능하거나 계획된 기동을 하는 상황으로 정의합니다.
이 링크는 두 갈래입니다. 하나는 기체로 명령을 보내는 업링크(uplink), 다른 하나는 기체 상태를 내려 보내 조종사가 상황을 알게 하는 다운링크(downlink)입니다. 어느 쪽이 끊겨도 조종사와 기체 사이의 대화가 끊깁니다.
그래서 링크가 끊길 때를 미리 대비해 둡니다. 이 대비를 통제 링크 두절 절차라고 부르며, 링크가 끊겼을 때 무인기가 안전하게 운용을 이어 가도록 미리 프로그램하거나 미리 정해 둔 완화 조치를 뜻합니다. 앞의 정의에 나온 "예측 가능하거나 계획된 기동"이 이 대비를 가리킵니다.
링크가 끊기면 얼마나 곤란할까요? 몇 안 되는 자율 비행 기종을 빼면, 당시 무인기는 지상 인원이 쉼 없이 개입하고 조종해야 했습니다. 조종사가 타고 있는 F-16은 지상과 통신이 없어도 비행을 이어 갈 가능성이 비교적 높지만, 무인기는 지상 운용자와 통신이 없으면 그 가능성이 낮았습니다.
위치를 아는 일은 통신과 따로 간다
통제 링크가 끊겼다고 기체가 자기 위치까지 잃는 것은 아닙니다. 위치를 아는 항법은 통제 링크와 다른 길로 들어오기 때문입니다.
위성항법부터 보겠습니다. 위성 위치 확인 시스템(Global Positioning System, GPS)의 우주 부분은 공칭 24기의 운용 위성으로 이루어지고, 위성은 지금 자기 위치와 시각을 담은 한 방향 신호를 보냅니다. 수신기는 받은 정보로 자기 3차원 위치와 시각을 셈합니다. 수신기는 듣기만 하고 위성에 아무것도 보내지 않으니, 땅의 통제소와 주고받는 링크와는 다른 길입니다.
관성항법장치(inertial navigation system, INS)는 더 안쪽에서 일합니다. 기체에 가해지는 가속도와 회전을 재서 위치와 속도를 셈하므로, 바깥 신호 없이도 돌아가는 스스로 완결된 방식입니다. 대신 회전 정보를 적분하는 동안 오차가 쌓이는데, 그 원리는 관성항법과 위성항법: 자기 위치는 어떻게 알까에서 자세히 다뤘습니다.
위성항법에도 약점은 있습니다. 미 국방고등연구계획국(DARPA)은 GPS에 기대는 것이 신호가 약해지거나 없는 상황에서 많은 국방부 체계의 큰 취약점이 된다고 보고, GPS 없이도 정밀 유도를 하도록 스스로 완결된 관성항법용 소형 관성 센서를 개발하는 사업을 벌였습니다. 통제 링크, 위성 신호, 기체 안의 센서는 저마다 다른 길이므로, "통신이 끊겼다"와 "위치를 잃었다"는 따로 따져야 합니다.
자율과 통신이 맞물리는 곳도 있습니다. 바로 통신량입니다. 국방부는 더 자율적인 무인기는 기체에서 더 많은 자료를 처리하고 덜 보내므로 대역폭이 덜 든다고 의회에서 증언했습니다.
그러나 대역폭 수요를 만드는 것은 센서 자료의 전송이라, 자율이 실제로 대역폭을 줄일지는 분명하지 않습니다. 이미 자율 무인기로 꼽힌 글로벌 호크 한 대에 500 Mbps의 대역폭이 필요했다는 인용이 그 예로 붙어 있습니다. 비행을 스스로 해도 센서가 모은 자료를 보내려면 여전히 넓은 통신이 필요하다는 뜻입니다.
비행의 자율과 무기의 자율
무인기의 자율이 무기와 만나면 물음이 달라집니다. 미 국방부에는 무기 체계의 자율성에 관한 지침(Department of Defense Directive, DODD) 3000.09가 있습니다. 2012년 11월에 처음 나왔고, 가장 최근에는 2023년 1월에 고쳤습니다.
이 지침의 정의는 기술이 얼마나 정교한지가 아니라 표적을 고르고 교전을 결정할 때 사람이 맡는 역할을 기준으로 삼습니다. 일단 작동하면 사람의 추가 개입 없이 표적을 고르고 교전할 수 있는 체계는 "사람이 고리 밖에 있는(human out of the loop)" 자율 무기입니다. 운용자가 교전을 지켜보다 멈출 수 있으면 "고리 위(on the loop)", 사람이 고른 표적만 교전하면 "고리 안(in the loop)"의 반자율 무기입니다.
여기서 앞의 이야기와 갈리는 점이 보입니다. 3000.09는 무장하지 않은 플랫폼에는 적용되지 않습니다. 앞에서 본 자율 단계가 기체가 얼마나 스스로 나느냐를 다룬다면, 3000.09가 다루는 것은 무기를 쓰는 결정에 사람이 어떻게 관여하느냐입니다. 비행을 스스로 하는 것과 무기를 쓰는 결정을 스스로 하는 것은 다른 물음입니다.
그래도 통신은 여기서도 등장합니다. 사람의 손을 거치지 않는 자율 무기는 통신이 약해지거나 막힌 환경에서 군사 작전을 가능하게 할 것으로 여겨집니다.
동시에 지침은 모든 체계가 무력 사용에 대해 지휘관과 운용자가 "적절한 수준의 사람의 판단"을 할 수 있게 설계되도록 요구합니다. 이 판단은 무기를 손으로 조종하라는 뜻이 아니라, 무기를 어떻게, 언제, 어디서, 왜 쓸지에 대한 결정에 사람이 넓게 관여하라는 뜻입니다. 유인기와 무인기가 한 팀이 될 때 이 물음이 어떻게 이어지는지는 유무인 복합체계: 조종사의 동료가 드론이라면에서 볼 수 있습니다.
레이저와 맞닿는 점: 사람이 유도하는 탄약
3000.09의 적용 범위를 보면 레이저가 등장합니다. 운용자가 직접 유도하는 탄약은 지침의 대상이 아닌데, 그 예로 든 것이 레이저 유도 탄약과 유선 유도 탄약입니다.
레이저 유도라는 말에서 첨단 기술을 먼저 떠올리기 쉽습니다. 그러나 이 지침의 눈으로 보면 레이저 유도 탄약은 자율 무기가 아니라 사람이 유도하는 탄약 쪽에 놓입니다. 기술의 정교함이 아니라 사람의 역할로 나눈다는 지침의 원칙이 여기서도 그대로 드러납니다. 레이저로 유도하는 폭탄이 평범한 폭탄과 무엇이 다른지는 정밀유도폭탄: 평범한 폭탄에 무엇이 더해질까에서 이어집니다.
다음에 읽을 글
- 관성항법과 위성항법: 자기 위치는 어떻게 알까: 통신과 따로 움직이는 항법의 두 길을 원리부터 봅니다.
- 군집 드론: 여러 대가 날면 모두 군집일까: 자율 단계 표의 윗자리에 있던 "무리"가 실제 시험에서 어떻게 공개됐는지 봅니다.
- 배회탄약: 미사일과 무인기의 경계: 무인기가 탄약이 될 때 사람의 판단이 어디에 남는지 봅니다.