울퉁불퉁한 들판을 달리는 전차를 떠올려 봅시다. 둔덕을 넘을 때마다 차체 앞이 들렸다 내려앉고, 한쪽 궤도가 패인 곳에 빠지면 차체가 옆으로 기웁니다. 포는 그 차체 위의 포탑에 달려 있습니다. 아무 장치가 없다면 차체가 끄덕일 때 포신도 같이 끄덕입니다.
그런데 영국 보빙턴의 전차박물관(The Tank Museum)은 2차 대전 미국 셔먼 전차의 75 mm 포와 76 mm 포에 모두 안정 장치(stabilizer)가 있었다고 설명합니다. 움직이면서도 꽤 정확하게 쏠 수 있게 한, 그때로서는 거의 들어 보지 못한 장치였습니다. 차체는 흔들리는데 포는 어떻게 제 방향을 지킬까요?
흔들리는 받침 위에서 방향을 지키는 장치에는 팽이처럼 빠르게 도는 자이로스코프가 자주 쓰였습니다. 군함의 사격 지휘 장치, 로켓의 길잡이, 레이저 실험 장치가 그 예입니다. 셔먼의 안정 장치가 안을 어떻게 짰는지는 공개 자료로 확인하지 못해, 이 글은 원리를 따라갑니다.
오늘날 주력전차(main battle tank, MBT)의 사격통제에서 레이저 무기의 빔 지향 장치까지, 흔들리는 받침 위에서 한 방향을 지키는 문제에는 같은 생각이 바탕에 있습니다. 흔들림을 재고, 겨눌 방향과 견주고, 반대로 되돌리는 것입니다.
달리는 차 위의 포는 왜 흔들리나
포는 포탑에, 포탑은 차체에 붙어 있습니다. 그래서 차체의 움직임은 거의 그대로 포에 전해집니다. 차체가 앞뒤로 끄덕이면 포신은 위아래로 흔들리고, 차체가 좌우로 틀어지면 포신도 옆으로 돕니다.
포를 겨누는 방향도 보통 두 축으로 나눠 말합니다. 위아래로 올리고 내리는 고저(elevation)와 좌우로 돌리는 선회(traverse)입니다. 안정화는 이 두 방향의 흔들림을 얼마나 막아 주느냐의 문제입니다.
흔들리는 받침 위에서 포를 겨누는 일은 바다에서도 오래된 문제였습니다. 1912년 무렵부터 쓰인 군함 사격 지휘 장치(director)는 표적을 향해 좌우·위아래로 겨눈 조준기로 이루어졌습니다. 이 장치로 자기 배의 좌우 흔들림(롤)과 앞뒤 끄덕임(피치)에 맞춰 포의 선회각과 고저각을 바로잡았습니다.
배를 위한 장치에는 수직 방향을 잡아 주는 부분도 있었습니다. 해니벌 포드(Hannibal Ford)가 만든 사격 지휘 장치에는 구르고 끄덕이는 배 위에서 수직을 정하는 '안정 요소(stable element)'와 표적을 가리키는 각도 자이로가 들어 있었습니다. 기준이 되는 방향을 따로 붙들어 두고, 배가 그 기준에서 얼마나 벗어났는지를 보는 방식입니다.
1°가 먼 곳에서 만드는 차이
차체가 조금 흔들리는 정도라면 괜찮지 않을까요? 문제는 거리입니다. 포구에서 아주 작은 각도로 틀어진 선이 멀리 갈수록 표적 쪽에서는 크게 벗어납니다.
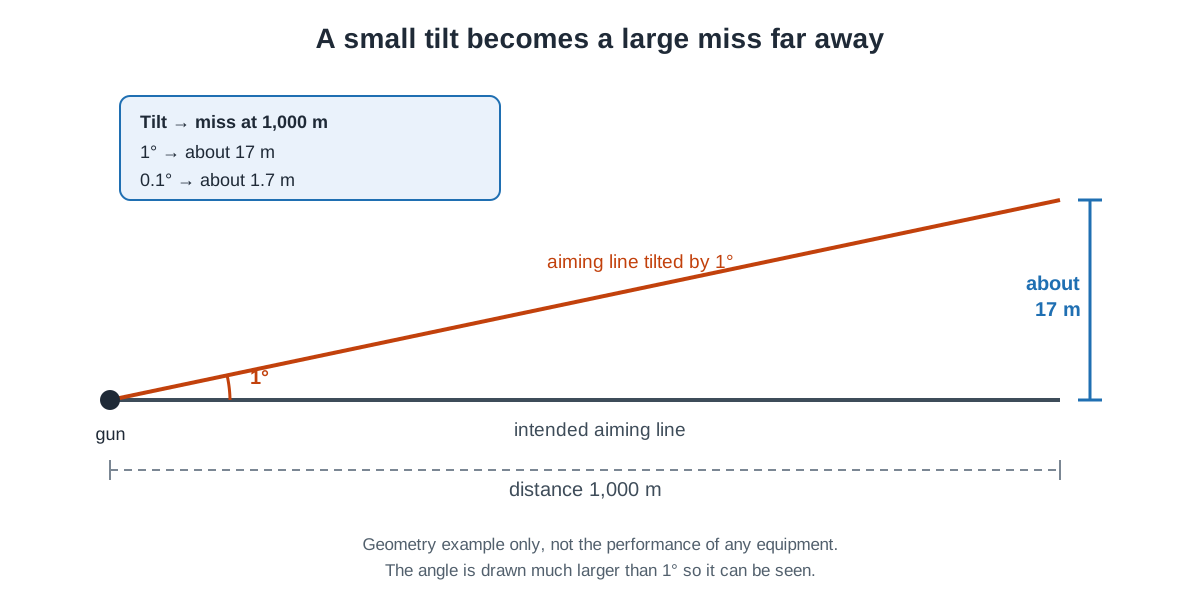
삼각함수로 셈해 보면, 겨눈 선이 1° 기울 때 1,000 m 앞에서 벗어나는 거리는 약 17 m입니다. 0.1°만 기울어도 1,000 m 앞에서는 약 1.7 m가 됩니다. 장비의 성능을 말하는 숫자가 아니라 기울기와 거리의 관계를 보이는 예입니다.
달리는 전차에서는 이 기울기가 가만히 있지 않습니다. 둔덕 하나를 넘는 동안에도 앞이 들렸다가 내려가고, 다시 다른 쪽으로 기웁니다. 그러니 한 번 바로잡고 끝나는 것이 아니라, 흔들리는 동안 내내 쉬지 않고 바로잡아야 합니다. 각도와 거리의 같은 기하를 레이저 빔 쪽에서, 도(°)보다 훨씬 작은 밀리라디안(mrad) 단위로 본 이야기는 레이저 빔의 조준·추적을 다룬 글에 있습니다.
자이로스코프: 한 방향을 기억하는 팽이
자이로스코프(gyroscope)는 일종의 팽이입니다. 빠르게 돌면 관성 때문에 안정해지는데, 고등학교에서 배우는 뉴턴의 제1법칙(관성 법칙)이 여기서 나옵니다. 그래서 자이로스코프의 축은 한 방향을 가리키고 버팁니다.
로켓 개척자 로버트 고다드(Robert Goddard)는 이 성질을 로켓의 길잡이로 썼습니다. NASA의 로켓 교육 자료를 보면, 고다드의 제어 장치에서 핵심은 자이로스코프였습니다. 로켓이 길에서 벗어나면 그 움직임이 자이로스코프의 정렬에 작용하고, 자이로스코프에 이어진 연결 장치나 전기 장치가 움직이는 날개에 알맞은 보정을 보냈습니다.
같은 자료는 긴 막대 끝을 손바닥에 세워 균형을 잡아 보라고 권합니다. 막대가 기울기 시작하면 손이 저절로 따라 움직입니다. 고다드의 로켓에서는 사람의 눈과 손 대신 자이로가 기울기를 받아 내고 기계가 날개를 움직였습니다.
관성 센서에는 각도 변화를 재는 자이로스코프와 속도 변화를 재는 가속도계가 있고, 한 축짜리부터 세 축의 자이로를 서로 직각으로 담은 묶음까지 여러 꼴이 있습니다. 이런 센서를 한데 묶은 것이 관성 측정 장치(inertial measurement unit, IMU)입니다.
재고, 비교하고, 되돌린다
이제 조각을 맞춰 봅시다. 차체가 흔들리면 포가 같이 돕니다. 센서가 그 회전을 잽니다. 앞에서 본 군함의 사격 지휘 장치와 뒤에 나올 레이저 실험 장치에서는 그 센서가 자이로였습니다.
제어 장치는 재어 낸 회전과 지켜야 할 방향을 견주어 차이를 셉니다. 구동 장치는 그 차이만큼 포를 반대쪽으로 돌려 되돌립니다.
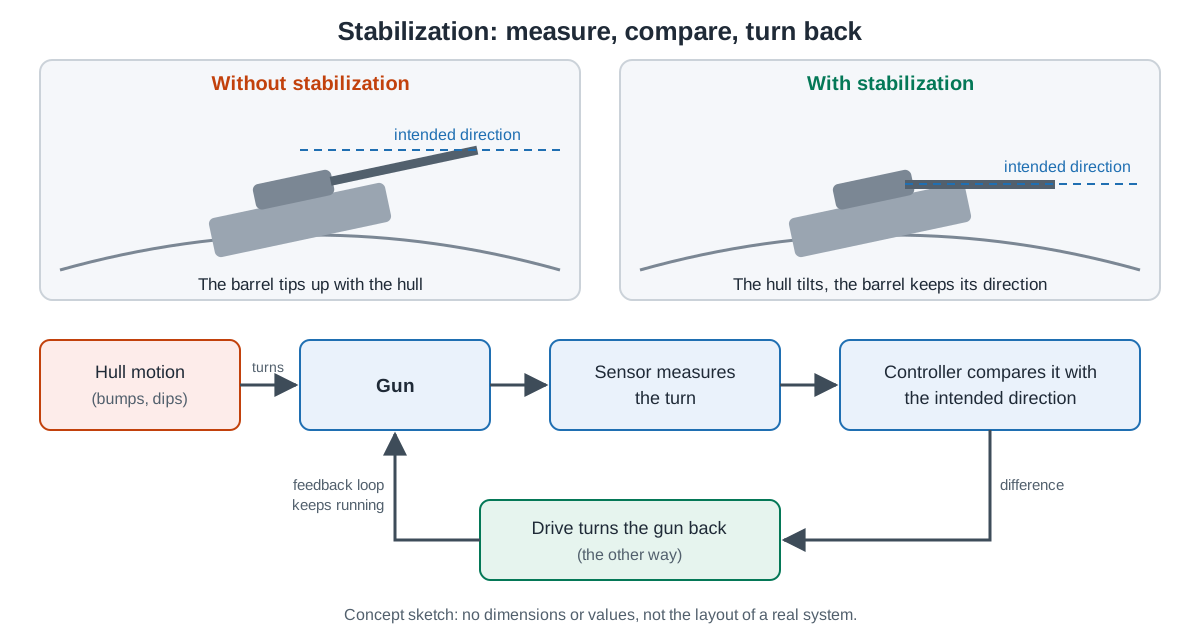
이렇게 결과를 다시 재어 다음 움직임에 반영하는 고리를 되먹임(feedback)이라고 부릅니다. 흔들림이 계속되는 동안 이 고리도 쉬지 않고 돕니다. 위의 그림은 생각의 줄기만 그린 것이고, 실제 장치는 조준경, 탄도 계산, 표적 추적과 한데 묶여 훨씬 복잡합니다.
포탑을 돌리는 데에도 동력이 듭니다. 셔먼 전차는 포탑의 동력 선회 장치가 보조 발전기에 이어져 있어, 엔진을 꺼도 전투 능력을 온전히 갖출 수 있었습니다. 우리나라 K1 전차는 전기 유압식 포·포탑 구동장치를 씁니다.
장치가 있다고 늘 다 쓰인 것은 아닙니다. 전차박물관은 셔먼의 전차병들이 안정 장치를 늘 다 활용하지는 않았지만 기술은 있었다고 덧붙입니다.
2차 대전에서 오늘날까지
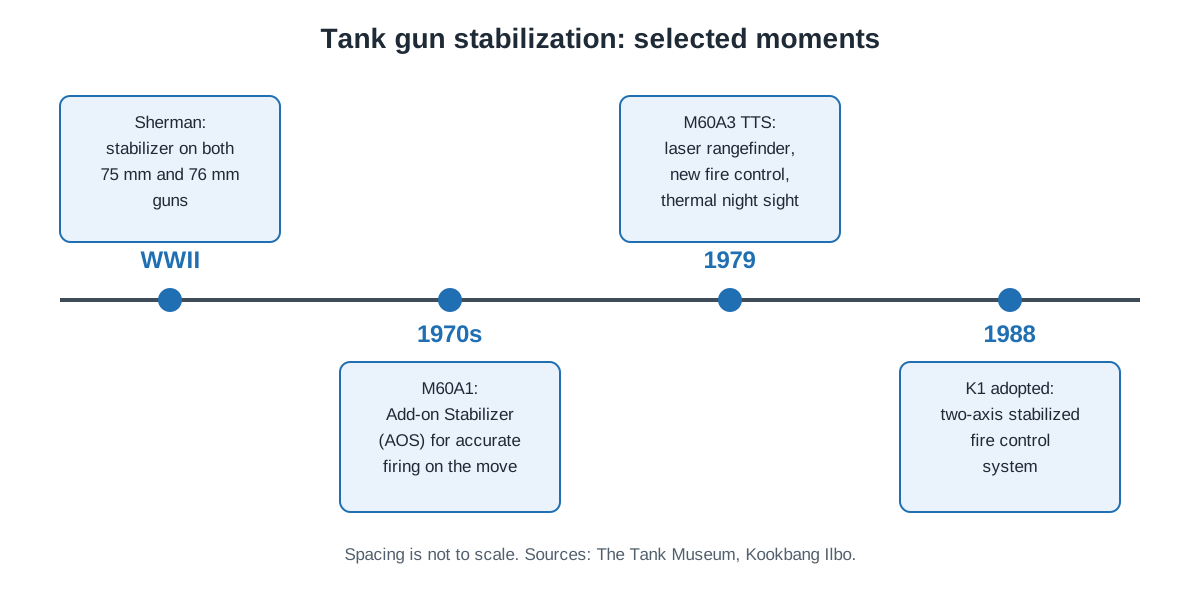
출발점은 앞에서 본 셔먼입니다. 75 mm 포와 76 mm 포 모두에 안정 장치가 있었습니다. 그 뒤로 안정 장치는 거리 재기, 야간 조준, 사격 계산 장비와 나란히 개량되었습니다.
미국 M60 계열이 그 예입니다. M60A1은 1970년대 내내 여러 차례 개량을 거쳤습니다. 움직이며 정확히 쏠 수 있게 한 추가 안정 장치(Add-on Stabilizer, AOS)가 먼저 들어왔고, 그 뒤로 엔진 신뢰성 개량과, 적외선 탐조등을 대신한 수동식 야간 관측 장비가 이어졌습니다. 여기에 레이저 거리측정기, 새 사격통제장치, 열상 야간 조준경을 더한 것이 1979년의 M60A3 TTS입니다.
M60에서는 안정 장치, 거리측정기, 사격통제장치가 한 전차 안에서 차례로 개량되었습니다. 센서와 무장을 잇는 이 고리는 사격통제체계 글에 자세히 나옵니다.
우리나라 K1 전차는 1988년 12월 19일 무기체계 심의에서 일부 사항의 보완 조건으로 한국군의 전투장비로 채택됐습니다. 국방일보는 K1의 사격통제 장치를 포수조준경, 전차장조준경, 탄도계산기 등으로 구성된 "2축 안정화 사격통제 장치"라고 소개합니다. 낮과 밤 모두 관측할 수 있습니다.
안정화는 전차만의 것이 아닙니다. 국방과학연구소는 K21 보병전투차량이 안정화된 40 mm 자동포와 선택 사양인 대전차 유도미사일로 무장한다고 설명합니다. 달리는 차량 위에서 무장을 쓰려는 곳이라면 같은 문제가 따라옵니다.
레이저와 맞닿는 점: 흔들리는 받침 위의 빔
흔들리는 받침 위에서 한 방향을 지키는 문제는 레이저 무기에서도 나옵니다. 국방과학연구소와 미 해군대학원 연구진이 2010년 SPIE 학회에 낸 논문은, 고에너지 레이저 체계에서 빔을 정밀하게 겨누는 일과 플랫폼 진동이 만드는 지터(jitter)를 넓은 대역에서 막는 일을 핵심 기술로 꼽았습니다. 플랫폼과 광학 부품의 움직임은 광학 지터를 일으켜 조준 정확도를 떨어뜨리고 영상을 흐리게 합니다.
그 논문의 실험 장치를 보면 전차포 안정화와 닮은 구조가 보입니다. 넓은 시야 쪽 제어는 망원경 김발(gimbal)의 방위각과 고각을 안정시켜, 바깥의 흔들림에 맞서 표적까지의 가시선(line of sight, LOS)을 지키도록 설계되었습니다. 안쪽 고리는 각속도 자이로의 되먹임으로 흔들림에 맞서고, 바깥 고리는 카메라 영상으로 가시선을 표적 가운데에 맞춥니다.
다른 점도 있습니다. 이 장치는 일을 둘로 나눴습니다. 김발이 큰 움직임을 맡고, 좁은 시야 쪽에서는 카메라와 고속 조향 거울(fast steering mirror, FSM)이 표적 위 빔의 정밀 추적과 조준을 맡습니다.
쉬운 일은 아닙니다. 같은 시험에서 방위각 축의 몇몇 공진이 추적 성능을 크게 떨어뜨렸고, 논문은 고에너지 레이저 체계가 시간에 따라 바뀌는 흔들림을 보정해야 해서 적응 제어가 필요할 수 있다고 적었습니다. 셔먼의 안정 장치에서 레이저 실험 장치의 고속 조향 거울까지, 재고 견주고 되돌리는 고리는 같은 모양입니다.
다음에 읽을 글
- 주력전차: 성능은 포 크기로만 결정될까: 안정화가 들어가는 화력을 방호·기동과 함께 봅니다.
- 사격통제체계: 센서와 무장 사이의 연결고리: 안정된 조준선 위에서 추적·예측·보정이 어떻게 이어지는지 봅니다.
- 김발과 조준·추적: 빔을 한 점에 붙들어 두는 일: 같은 문제를 레이저 빔 지향 장치 쪽에서 더 자세히 봅니다.