조종사가 조종간을 움직이면 날개와 꼬리의 움직이는 면이 따라 움직입니다. 예전에는 그 사이를 케이블과 막대가 이었습니다. 그런데 NASA 자료에 따르면 오늘날 거의 모든 고성능 항공기와 군용·민간 수송기는 전기식 조종 계통을 씁니다. 조종간이 움직인 정도는 전기 신호가 되어 컴퓨터로 가고, 컴퓨터가 그 면을 어떻게 돌릴지 정합니다.
이런 방식을 플라이 바이 와이어(fly-by-wire, FBW)라고 부릅니다. 이 글은 조종 계통이 어떻게 케이블에서 전선으로 넘어왔는지, 왜 컴퓨터가 그 사이에 앉게 되었는지를 미 연방항공청(FAA)의 조종사 교재와 NASA 시험기 자료로 따라갑니다.
케이블과 막대로 움직이던 날개
비행기는 날개와 꼬리에 달린 움직이는 면, 곧 조종면으로 방향을 바꿉니다. 보조익(aileron), 승강타(elevator), 방향타(rudder)가 주 조종면이고, 비행 중 항공기를 안전하게 다루는 데 꼭 필요합니다.
초기 항공기의 조종 계통은 기계식이었습니다. 막대와 케이블, 도르래, 때로는 체인이 조종실에서 낸 힘을 그대로 조종면까지 전했습니다. 자전거 브레이크 줄을 떠올리면 비슷합니다.
다만 비행기에서는 조종사의 팔 힘이 공기의 힘과 직접 맞서야 한다는 점이 다릅니다. 공기력이 크지 않은 작은 일반 항공기와 스포츠 항공기에는 이 방식이 지금도 쓰입니다.
항공기가 커지고 빨라지자 조종면에 걸리는 공기력이 크게 늘었습니다. 사람 힘만으로는 버거워졌고, 기계 회로에 유압 회로를 더한 유압-기계식 조종이 나왔습니다. NASA의 F-8 시험기 자료에 따르면 곧 고성능 항공기와 대형 항공기는 모두 이 방식을 쓰게 되었습니다.
줄 대신 전선, 그 사이의 컴퓨터
FAA 교재는 플라이 바이 와이어를 조종 장치와 조종면 사이의 물리적 연결을 전기적 연결로 바꾼 조종 계통으로 설명합니다. 조종면은 전기 모터나 디지털 컴퓨터, 광섬유 케이블을 거쳐 움직입니다. 디지털 컴퓨터를 묶은 것을 따로 디지털 플라이 바이 와이어(DFBW)라고 부릅니다.
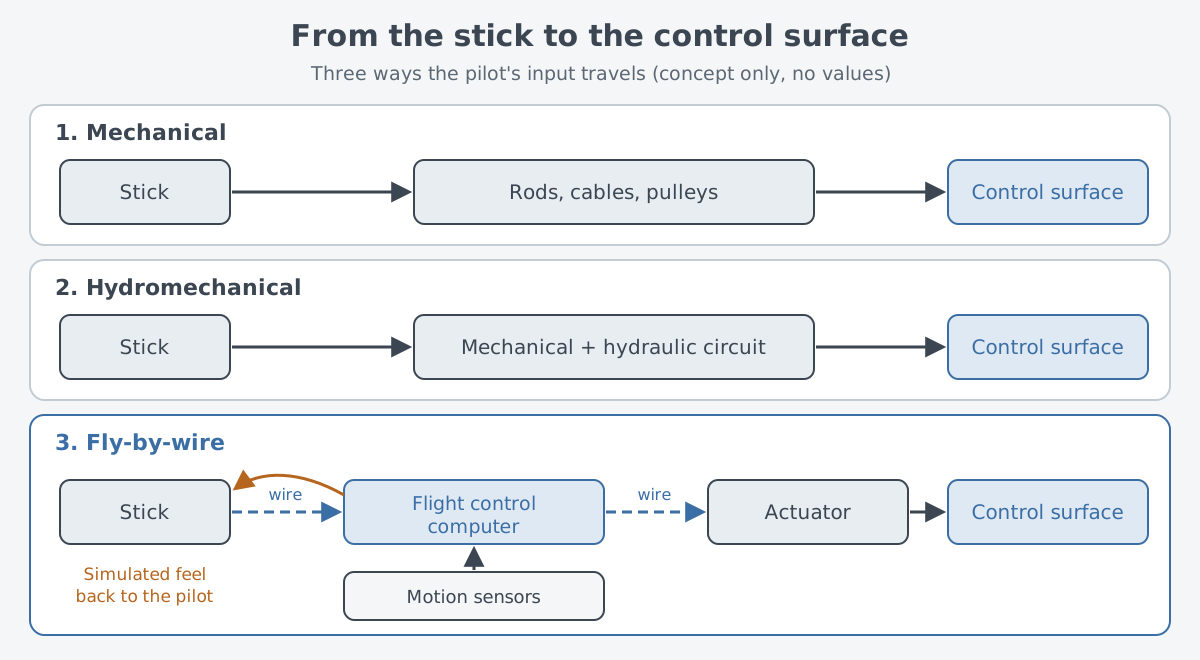
케이블이 사라지면 조종사가 손으로 느끼던 공기의 저항도 사라집니다. 그래서 플라이 바이 와이어에서는 조종 반응의 느낌을 모사해서 조종사에게 되돌려 줍니다. 자동 조종 장치도 따로 붙는 장치가 아니라 이 계통에 녹아든 한 부분입니다.
전선으로 바꾸면 무엇이 좋을까요? NASA는 이 기술이 항공기를 더 안전하고, 더 잘 움직이고, 더 효율적으로 만든다고 정리했습니다. 여러 겹으로 겹친 계통 덕분에 안전하고, 군용기에서는 전선이 대신한 유압관보다 전투 손상에 덜 취약하다고 보았습니다.
컴퓨터는 사람보다 더 자주 조정을 명령할 수 있습니다. 유압 조종보다 가볍고 부피가 작으며 정비도 덜 필요합니다. 여객기에서는 사람만 조종할 때보다 부드러운 비행을 줄 수 있다는 설명도 있습니다.
안정성: 제자리로 돌아오려는 성질
컴퓨터가 왜 그렇게 중요한지 보려면 안정성부터 알아야 합니다. 비행기의 안정성은 평형을 흐트러뜨리는 일이 생겼을 때 이를 바로잡아 원래 비행 경로로 돌아오거나 그 경로를 이어 가는 성질입니다. 이 성질은 주로 설계에서 정해집니다.
그중 정적 안정성은 흐트러진 직후 처음 어느 쪽으로 가려 하는지를 봅니다. 원래 평형으로 돌아가려 하면 양의 정적 안정성, 새 상태에 머무르면 중립, 원래 평형에서 계속 멀어지려 하면 음의 정적 안정성입니다.
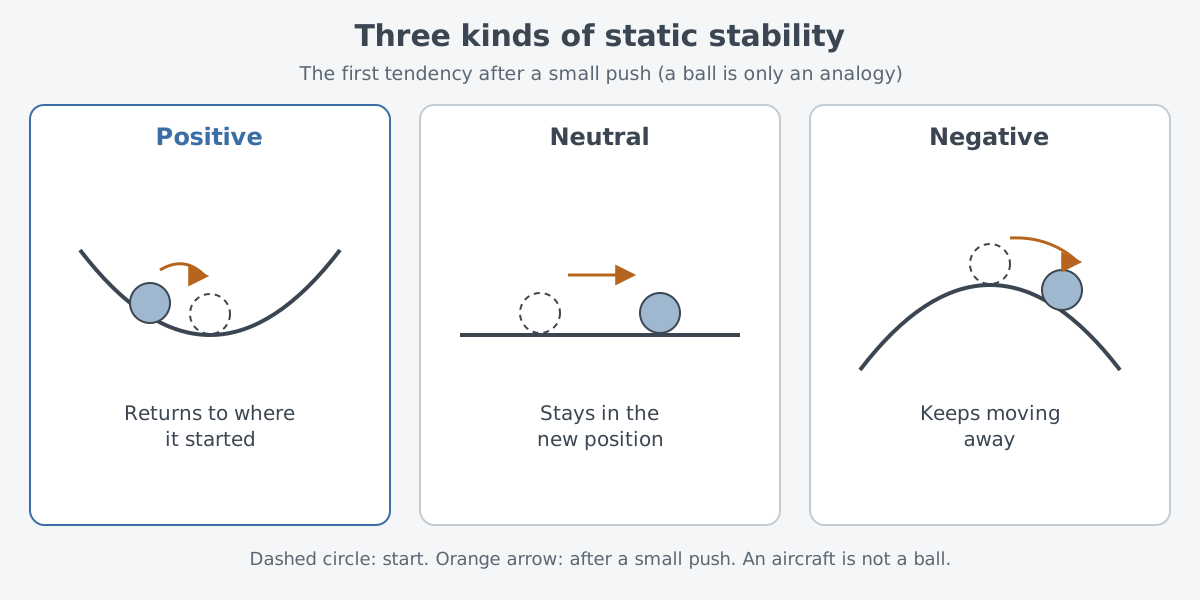
그릇 안의 공, 평평한 판 위의 공, 엎은 그릇 꼭대기의 공을 떠올리면 세 가지가 잘 구별됩니다. 실제 비행기의 안정성은 공처럼 모양 하나로 정해지지 않고, 무게중심(center of gravity)이 어디 있느냐에 따라서도 달라집니다.
기수가 오르내리는 쪽의 안정성을 세로 안정성이라고 합니다. FAA 교재에 따르면 세로로 불안정한 항공기는 점점 가파르게 내려가거나 올라가고, 심하면 실속(stall)에 들어가려 합니다. 그래서 다루기 어렵고 때로는 위험합니다. 무게중심을 뒤로 옮길수록 항공기는 덜 안정해지고, 어느 점을 넘으면 불안정한 항공기가 됩니다.
일부러 덜 안정하게 만든 비행기
안정한 비행기는 안전하지만 대가가 있습니다. 케이블과 유압으로 조종하던 시절에는 비행 안정성이 꼭 필요했기 때문에, 설계자가 고를 수 있는 형상에 제약이 있었습니다. NASA는 컴퓨터가 들어오면서 비행기를 더 안정하게 만들어 그만큼 기동을 어렵게 하던 요소를 설계자가 뺄 수 있게 되었다고 설명합니다. 전선이 케이블을 대신하면 꼬리 날개와 주 날개의 크기와 자리도 더 자유롭게 정할 수 있습니다.
NASA Ames-Dryden 비행 연구 시설에서 1984~1992년에 시험한 X-29가 그 극단적인 예입니다. 날개를 앞으로 젖힌 전진익에, 키놀이를 맡는 수평 날개인 카나드를 꼬리가 아니라 날개 앞에 단 기체였습니다. 이 형상은 매우 불안정했습니다. 그래서 자세와 속도 같은 비행 조건을 센서로 재고, 컴퓨터가 조종면을 쉬지 않고 고쳐 인공 안정성을 만들었습니다.
왜 굳이 불안정하게 만들었을까요? 보통의 비행기는 날개가 만드는 양력을 꼬리가 아래로 누르는 힘과 맞서 균형을 잡는데, 이 과정에서 항력(drag)이 생깁니다. X-29는 정적 안정성을 일부러 줄여 이 항력 손해를 피했습니다.
1단계 비행은 조종 법칙과 조종면만으로 이 기체에 인공 안정성을 줄 수 있고, 조종사에게 좋은 조종 특성을 준다는 것을 보였습니다. 다만 앞선 연구가 내다본 전체 항력 감소는 보여 주지 못했습니다. X-29는 모두 422번의 연구 비행을 했습니다.
첫 비행: NASA의 F-8 시험기
전선과 컴퓨터만 믿고 하늘을 나는 일은 처음부터 당연하지 않았습니다. 1960년대 말, NASA Dryden 비행 연구 센터의 기술자들이 디지털 플라이 바이 와이어 시험기를 만드는 방법을 논의하기 시작했습니다. NASA 본부에서는 아폴로 11호의 닐 암스트롱이 이 계획을 지지했고, 미 해군의 F-8C 크루세이더를 NASA로 옮기는 일을 밀었습니다. 기체 번호는 "NASA 802"였습니다.
이 F-8에서는 조종간에서 날개와 꼬리 조종면까지 이어진 전선이 기계식 조종 계통 전체를 대신했습니다. 계통의 심장은 아폴로 계획에서 쓰던 예비용 디지털 비행 조종 컴퓨터와 관성 감지 장치였습니다. 1972년 5월 25일, 이 F-8은 전자식 비행 조종 계통에 완전히 기대어 난 첫 항공기가 되었습니다. 조종사는 게리 크리어(Gary Krier)였습니다.
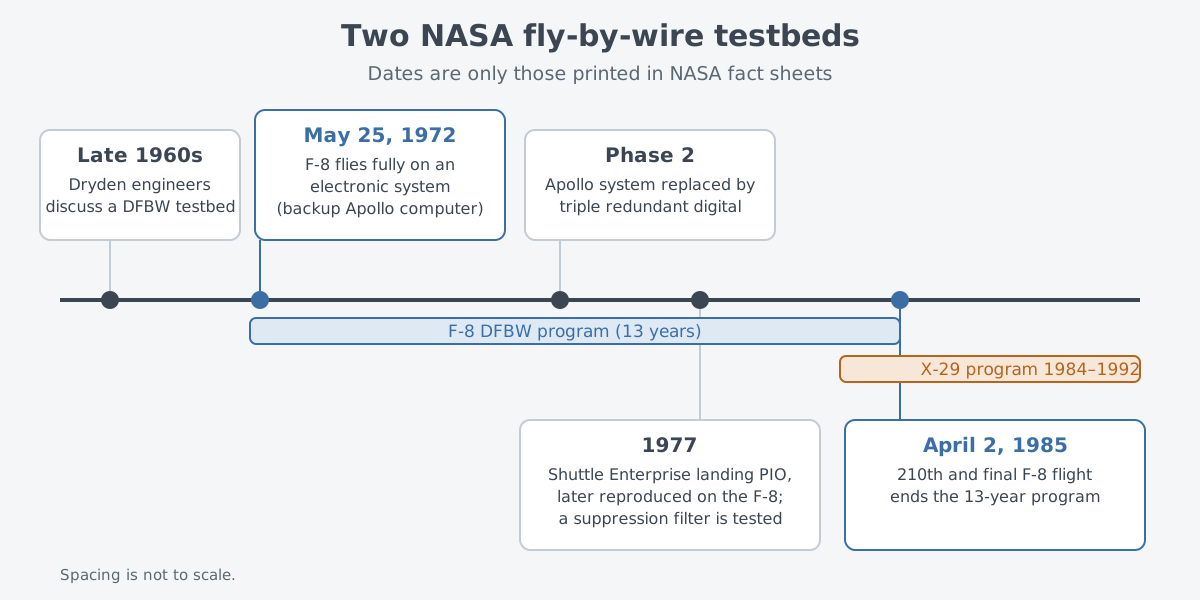
시험기는 새로운 문제를 찾는 데도 쓰였습니다. 조종사 유도 진동(pilot induced oscillation, PIO)은 조종사가 지나치게 조종해 흔들림이 이어지는 현상입니다. 1977년 우주왕복선 시제기 엔터프라이즈가 착륙할 때 이 진동이 생기자, NASA는 F-8에서 같은 문제를 되풀이해 억제 필터를 만들고 시험했습니다.
계획은 13년 이어졌고, 210번째 마지막 비행은 1985년 4월 2일이었습니다.
NASA 802는 F-16 전투기의 사이드스틱 조종간을 시험한 기체이기도 합니다. NASA는 F-16을 DFBW를 갖춘 미국 첫 고성능 항공기로 적었고, 지금은 F/A-18에서 보잉 777, 우주왕복선까지 디지털 플라이 바이 와이어가 쓰인다고 정리했습니다.
고장에 대비한 여러 겹
조종간과 조종면 사이에 컴퓨터가 끼면 새 걱정이 생깁니다. 컴퓨터가 멈추면 어떻게 될까요? 그래서 플라이 바이 와이어는 처음부터 여러 겹으로 만들어졌습니다.
F-8의 1단계 계통에는 아폴로 컴퓨터가 고장 날 때를 대비한 예비 플라이 바이 와이어 계통이 있었습니다. 비행 중 그것을 쓸 일은 한 번도 없었습니다. Langley 연구 센터와 함께한 2단계에서는 아폴로 계통을 삼중 중복 디지털 계통으로 바꿨습니다. 고장이 나도 예비 컴퓨터가 일을 이어받을 수 있게 한 것입니다.
그래도 남는 걱정이 있습니다. 소프트웨어의 공통 결함은 세 채널을 한꺼번에 멈추게 할 수 있습니다. F-8에서는 이런 결함을 견디는 소프트웨어 예비 체계(Resident Backup System)도 시연했습니다.
X-29도 같은 생각을 따랐습니다. 디지털 비행 조종 컴퓨터 세 대에는 저마다 아날로그 예비가 있었습니다. 디지털 하나가 고장 나면 나머지 둘이 맡고, 둘이 고장 나면 아날로그 방식으로 넘어갔습니다. NASA 자료는 X-29의 전체 계통이 고장 날 위험이 보통 항공기의 기계 고장 위험과 맞먹었다고 적었습니다.
레이저와 맞닿는 점: 재고 고치는 고리
플라이 바이 와이어의 핵심은 센서로 지금 상태를 재고, 컴퓨터가 그 값을 보고 조종면을 계속 고치는 고리입니다. X-29처럼 그대로 두면 멀어지려는 기체도 이 고리가 붙들어 둡니다.
레이저 쪽에도 같은 생각이 있습니다. 레이저 빔이 흔들리지 않게 잡는 작은 거울은 센서가 잰 빛의 자리를 받아 거울을 기울이고, 그 결과를 다시 재는 되먹임으로 일합니다. FSM: 떨림을 잡는 작고 빠른 거울에서 그 고리를 볼 수 있습니다. 붙드는 대상은 비행기와 빛으로 다르지만, 재고 고치기를 되풀이한다는 점은 같습니다.
다음에 읽을 글
- 추력편향: 엔진이 방향을 바꾸면 무슨 일이 생길까: 조종면이 힘을 잃는 높은 받음각에서 엔진 배기로 기체를 돌리는 방법을 봅니다.
- 스텔스기: 정말 보이지 않는 비행기일까: 형상 설계가 비행 말고도 무엇을 바꾸는지 봅니다.
- FSM: 떨림을 잡는 작고 빠른 거울: 레이저 빔을 붙드는 되먹임 고리를 봅니다.