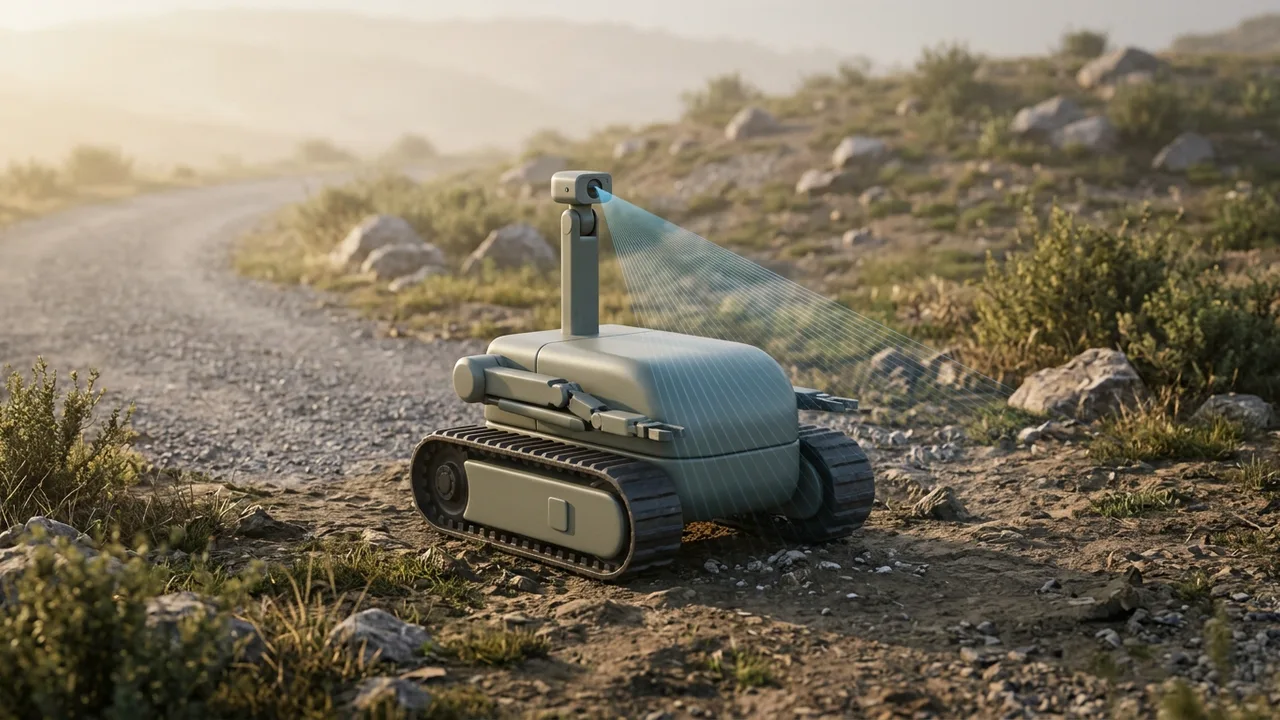
도로 옆에 주인 없는 가방이 놓여 있습니다. 안에 무엇이 들었는지 모른다면, 사람보다 작은 로봇이 먼저 다가가 카메라로 비춰 줄 수 있습니다. 사람은 떨어진 곳에서 그 화면을 봅니다.
이렇게 사람 대신 먼저 가는 로봇을 무인지상차량(unmanned ground vehicle, UGV)이라고 부릅니다. 하는 일은 폭발물 처리에서 짐 나르기까지 넓습니다. 사람 손을 떠나 혼자 길을 찾아 달리게 하는 일은 아직 연구가 이어지는 중입니다.
무인지상차량이란
미국 국립표준기술연구소(NIST)가 2008년에 펴낸 무인 체계 용어집에서 무인 체계(unmanned system, UMS)는 주요 구성품에 사람 조종자가 타지 않은, 동력을 가진 물리적 체계입니다. 실제 세계에서 움직여 맡은 일을 해내는 것이 조건이고, 이리저리 다니는 것도 한자리에 서 있는 것도 들어갑니다.
무인 체계의 보기로는 땅 위의 UGV, 하늘의 무인 항공기(UAV), 바다의 무인 수상·수중 체계가 함께 나옵니다. 반대로 미사일, 로켓, 자탄, 포는 무인 체계의 주요 구성품으로 치지 않습니다. 사람이 타지 않는다는 것만으로 무인 체계가 되지는 않는다는 뜻입니다.
UGV는 이 가운데 땅 위를 다니는 무리입니다. 크기 폭이 넓어서, 병사가 등에 지고 다니는 로봇부터 사람이 탄 전투 차량과 함께 움직이도록 구상한 차량까지 같은 이름 아래 들어갑니다.
원격 조종에서 자율까지
사람이 무인 체계를 다루는 방식은 네 갈래로 나뉩니다. 원격 조종(remote control), 원격 운용(teleoperation), 반자율(semi-autonomous), 완전 자율(fully autonomous)입니다. 뒤로 갈수록 사람이 손대는 일이 줄어듭니다.
원격 조종은 장난감 무선 자동차와 닮았습니다. 사람이 체계 밖에서 자기 눈으로 차를 보며 쉬지 않고 조종하고, 차는 스스로 나서는 일이 없습니다. 원격 운용에서는 사람이 차에 달린 센서가 보내 주는 정보를 보면서 구동 장치를 직접 다루거나, 작은 목표를 이어서 내줍니다.
반자율 단계에서는 사람과 체계가 함께 임무를 계획하고 수행합니다. 사람이 손대는 사이사이에 차가 스스로 움직입니다. 완전 자율은 정해진 범위 안에서 사람의 개입 없이, 상황과 환경에 맞춰 가며 임무를 해내는 단계입니다.
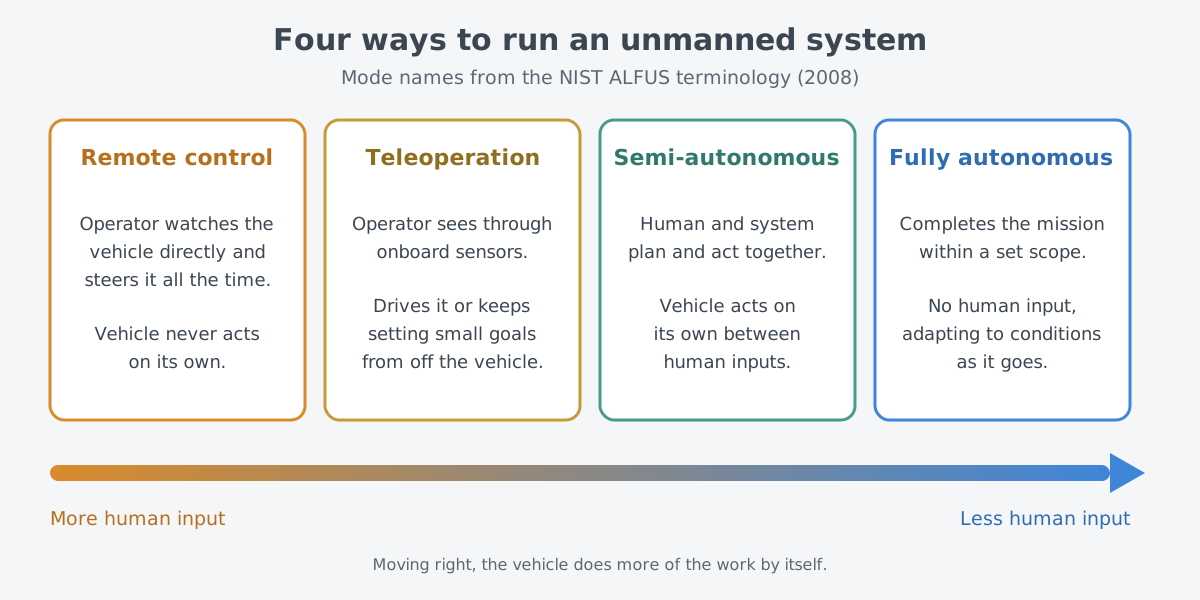
무선 자동차 비유는 원격 조종까지만 맞습니다. 무선 자동차는 사람 눈에 보이는 곳에서만 움직이지만, 위험한 곳에 들어가는 로봇은 사람이 직접 볼 수 없는 곳까지 가야 할 때가 있습니다. 그때 사람의 눈을 차의 센서가 대신하느냐가 원격 조종과 원격 운용을 가르는 점입니다.
미 국방부도 비슷한 말을 씁니다. 2023년 1월 25일부터 효력이 있는 국방부 지침 3000.09는 원격 운용 플랫폼을, 몸은 타고 있지 않은 조종자가 적극적으로 조종하는 플랫폼으로 정의합니다. 하늘, 땅, 물 위와 물속, 우주 어디에서 움직이든 마찬가지입니다.
폭발물 처리: 거리를 버는 로봇
UGV가 맡는 일 가운데 하나가 폭발물 처리(explosive ordnance disposal, EOD)입니다. 여기서 로봇이 버는 것은 거리입니다. 위험할지 모르는 물체와 병사 사이에 안전거리(standoff)를 두고, 가까이 가는 일은 로봇이 맡습니다.
2018년 미 육군은 지상 로봇을 무게에 따라 세 사업으로 나눠 정리하고 있었습니다. 가장 작은 CRS(I)는 평균 25 lb(약 11 kg)로, 병사가 등에 지고 다니며 원격으로 조종합니다. 중간 크기 MTRS Inc II는 약 150 lb(약 68 kg), 가장 큰 CRS-H는 약 700 lb(약 318 kg)입니다.
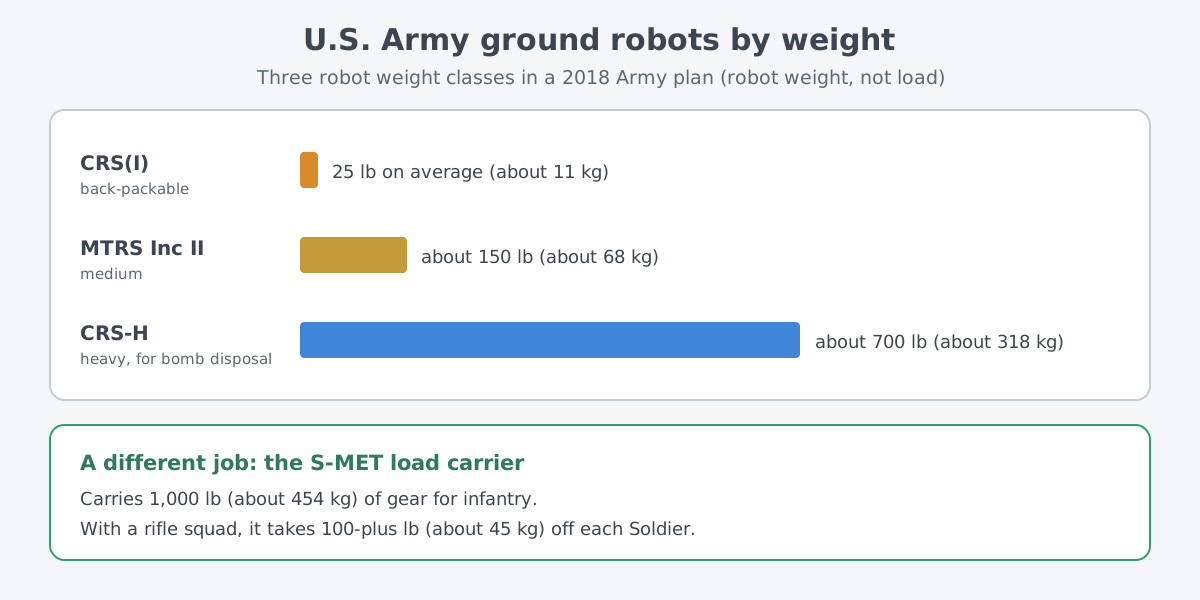
CRS(I)가 하는 일은 병사가 위험할 수 있는 위협에서 안전거리를 둔 채 여러 임무를 하게 해 주는 것입니다. 2019년 제82공수사단이 치른 3주 운용 시험에는 보병, 공병, 화생방·폭발물(CBRNE), 폭발물 처리 임무가 함께 들어갔습니다. 큰 CRS-H는 폭발물 처리 병사가 위험한 장치를 살필 때 안전거리를 늘려 병사를 더 잘 지키려는 로봇이고, 카메라와 튼튼한 조작 팔, 조종 장치를 기본으로 갖춥니다.
세 사업으로 나눈 데에는 정리의 뜻도 있었습니다. 육군은 최근 분쟁에서 급하게 사들인 약 7,000개의 서로 다른 체계를 차츰 없애고, 무게 반마다 공통 차체를 두려 했습니다.
로봇과 조종기, 탑재물이 맞물리는 방식은 상호운용성 규격(Interoperability Profile, IOP)이라는 표준으로 묶었습니다. 휴대폰을 바꾸지 않고 앱만 새로 까는 것처럼, 차체 전체를 바꾸지 않고 탑재물만 새 기술로 바꿔 달기 쉽게 하려는 것입니다.
짐을 지는 로봇
걸어서 움직이는 보병은 물, 여분 탄약, 여러 장비를 직접 지고 다닙니다. 그 무게가 고스란히 몸의 부담이 됩니다. 미 육군의 소형 다목적 장비 수송 차량(Small Multipurpose Equipment Transport, S-MET)은 이 짐을 로봇에게 넘기려는 사업이고, 이 로봇에는 "노새(mule)"라는 별명이 붙었습니다.
2019년의 S-MET은 사람 없이도, 사람이 타고도 움직일 수 있는 차량입니다. 1,000 lb(약 454 kg)를 싣고, 소총 분대를 도울 때 병사 한 명당 100 lb(약 45 kg) 넘게 짐을 덜어 줍니다. 1차 계약으로 만들기로 한 수는 624대였습니다.
1차 S-MET은 무선으로 조종하는 바퀴 여덟 개짜리 플랫폼입니다. 짐을 싣고, 부대 전자 장비에 쓸 전기를 만들고, 길에 매이지 않고 다니도록 설계했습니다. 목적은 지나친 짐 때문에 생기는 피로와 부상을 줄이고 그 짐을 로봇으로 옮기는 것입니다.
2차 S-MET은 실을 수 있는 무게를 두 배로 늘리려 합니다. 2차 개발 시험이 성공하면 2027 회계연도 후반에 최대 2,195대를 목표로 하는 생산 계약이 이어질 예정입니다.
땅 위가 어려운 까닭
도로를 달리는 자율 주행 자동차는 이제 익숙한 이야기입니다. 그런데 자율 주행 소프트웨어에게 도로 위와 도로 밖은 서로 다른 문제입니다.
도로 위 자율 주행 알고리즘은 구조가 잘 잡히고 예측하기 쉬우며 장애물이 적은 환경에서 움직입니다. 도로 밖은 사정이 다릅니다. 군의 도로 밖 자율 주행은 지형이 복잡한 데다 그 안을 쓸모 있는 속도로 달려야 해서 뒤처져 왔습니다.
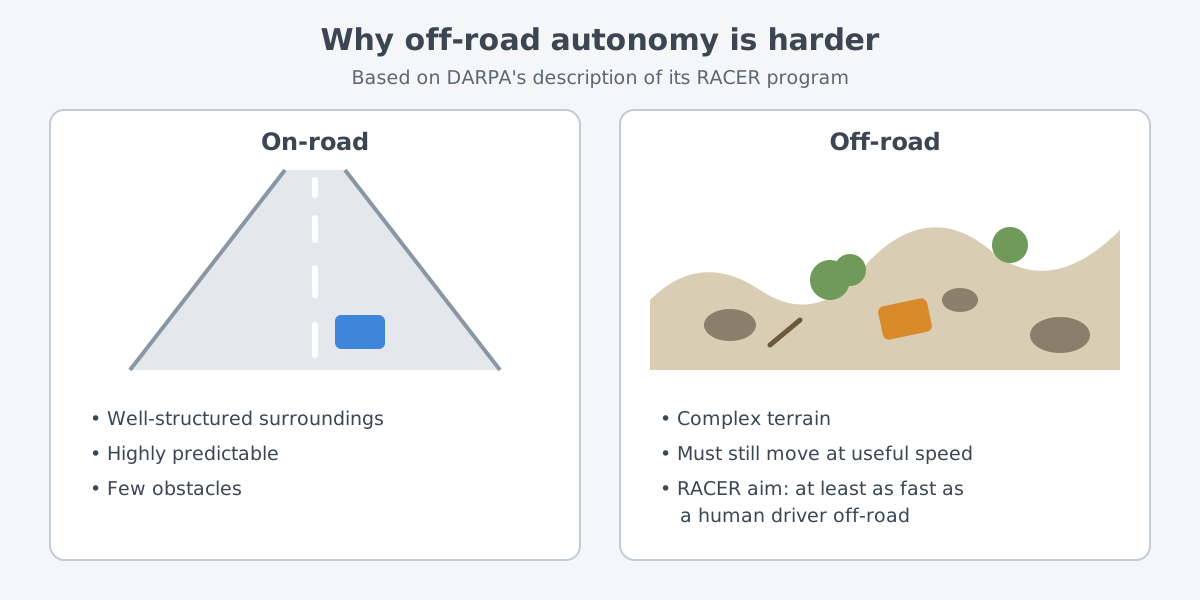
미 국방고등연구계획국(DARPA)의 RACER 사업은 이 틈을 메우려는 연구입니다. 새 차량이나 센서가 아니라 자율 주행 알고리즘에 힘을 쏟고, 적어도 사람 운전자와 맞먹는 속도로 도로 밖을 달리는 소프트웨어를 목표로 삼았습니다. 1단계는 카네기멜런 대학, NASA 제트추진연구소, 워싱턴 대학이 맡았습니다.
알고리즘을 가르치려면 데이터가 많이 듭니다. 2022년 1월 무렵 RACER 시험 차량의 센서와 전자 장치는 한 시간에 4테라바이트의 센서 데이터를 모았습니다. DARPA는 이와 별도로 500 km 넘는 지형을 달리며 100테라바이트 넘는 센서 데이터를 모아 연구 팀에 나눴습니다.
미 육군의 로봇 전투 차량(Robotic Combat Vehicle, RCV)도 같은 벽 앞에 있습니다. 2025년 1월 미 의회조사국(CRS) 자료 기준으로, RCV는 사람이 탄 차세대 전투 차량(NGCV) 안의 조종자가 조종하도록 되어 있습니다. 육군은 지상 항법 기술과 인공지능이 나아지면 언젠가는 조종자 한 명이 RCV 여러 대를 맡거나 RCV가 더 자율로 움직일 수 있기를 바랍니다.
처음에는 가벼운·중간·무거운 세 변형을 계획했지만, 지금은 공통 차체 하나로 가는 방식으로 바뀌었습니다. 생산 결정은 2027 회계연도, 첫 부대 배치는 2028 회계연도로 잡혀 있습니다.
보도에 따르면 2024년 6월 도로 밖 자율 주행 소프트웨어 평가 뒤 한 육군 관계자는 "업계가 도로 밖 자율 주행에서 사람들이 생각하는 수준에 한참 못 미친다"며 아직 개발할 것이 많다고 말했습니다. 자율 지상 항법과 인공지능은 RCV 개발의 숙제로 남아 있고, 의회가 따져 볼 물음으로도 올라 있습니다.
사람의 판단과 정책
로봇이 스스로 움직이게 되면 따라오는 물음이 있습니다. 무기를 단 체계라면 사람의 판단은 어디에 남아야 할까요? 국방부 지침 3000.09가 내놓은 기준은 "적절한 수준의 사람 판단"입니다. 자율·반자율 무기 체계는 지휘관과 운용자가 무력 사용에 대해 이 판단을 할 수 있도록 설계해야 하고, 하드웨어와 소프트웨어를 엄격하게 검증받고 현실에 가까운 시험 평가를 거쳐야 합니다.
자율 무기 체계란 한번 작동시키면 운용자가 더 개입하지 않아도 표적을 고르고 교전할 수 있는 무기 체계입니다. 이 지침이 다루는 대상에는 선이 있습니다. 무장하지 않은 플랫폼은 원격 운용이든 사람이 타고 다루든, 자율이든 반자율이든 범위 밖이고, 무기 체계가 아닌 자율 체계도 마찬가지입니다.
그래서 UGV를 두고 이 지침을 이야기할 때는 그 로봇이 무장했는지부터 따져 봐야 합니다. 무기 체계라면 고장도 따로 다룹니다. 사람의 실수, 사람과 기계 사이 상호작용의 결함, 오작동, 통신 저하, 소프트웨어 코딩 오류 같은 것이 고장의 원인으로 꼽힙니다. 고장을 줄인다는 것은 의도하지 않은 교전의 확률과 결과를 받아들일 만한 수준으로 줄인다는 뜻입니다.
레이저와 맞닿는 점: 라이다로 길을 보다
도로 밖을 달리려면 먼저 땅을 봐야 합니다. RACER 시험 차량에는 여러 대의 라이다(lidar)가 실렸습니다. 레이저 펄스가 갔다 오는 시간으로 거리를 재는 센서입니다.
라이다 혼자 실린 것은 아닙니다. 같은 차량에는 스테레오 카메라 쌍, 컬러·적외선 카메라, 레이다, 이벤트 센서, 관성 측정 센서가 함께 올라갔습니다. 레이저로 거리를 재는 원리와 라이다가 거리를 모아 지도를 만드는 방법은 레이저로 재기: 거리 측정과 라이다의 기초에서 이어집니다.
다음에 읽을 글
- 레이저로 재기: 거리 측정과 라이다의 기초: 무인 차량이 땅을 보는 센서 가운데 하나인 라이다의 원리를 봅니다.
- 유무인 복합체계: 조종사의 동료가 드론이라면: 사람이 탄 장비와 무인 장비를 한 팀으로 묶는 생각과 사람의 판단 문제를 봅니다.
- 정찰·감시 무인기: 오래 떠 있는 드론이 중요한 이유: 하늘의 무인 체계가 무엇을 하는지 봅니다.