조종실 화면에 해저 사진이 실시간으로 뜨고, 조종사는 조이스틱으로 물속 로봇의 팔을 움직입니다. 이런 실시간 작업은 보통 로봇과 배가 케이블로 이어져 있어야 할 수 있습니다. 그 줄을 끊으면 어떻게 될까요?
줄이 없는 물속 로봇은 배와 말을 주고받기 어렵고, 자기가 어디 있는지도 스스로 알아내야 합니다. 이 글은 사람이 타지 않는 무인잠수정(unmanned underwater vehicle, UUV)이 왜 이런 문제를 안고 있는지, 그래서 왜 스스로 움직이는 능력이 필요한지를 미 국립해양대기청(NOAA)과 우즈홀 해양연구소(WHOI)의 공개 자료로 살펴봅니다. 끝에서는 미 해군의 대형 무인잠수정 사업이 부딪힌 문제를 미 의회조사국(CRS)이 2025년 3월에 고친 보고서로 봅니다.
줄로 잇는 로봇, 혼자 가는 로봇
무인잠수정은 크게 두 갈래입니다. 하나는 원격 조종 잠수정(remotely operated vehicle, ROV)입니다. 물 위에 있는 사람이 조종하는, 사람이 타지 않는 날랜 물속 기계입니다. 케이블 묶음, 곧 테더(tether)가 ROV와 배를 잇고, 그 줄로 운용자와 기체 사이에 전기 신호가 오갑니다.
ROV는 처음에 물속 송유관 점검이나 해상 플랫폼 구조 시험 같은 산업용으로 나왔습니다. 지금은 과학 탐사에도 많이 씁니다. 사람이 안전하게 잠수하기에는 너무 깊은 곳을 볼 수 있고, 잠수부보다 훨씬 오래 물속에 머뭅니다.
다른 하나는 자율 무인잠수정(autonomous underwater vehicle, AUV)입니다. 줄로 이어지지 않아 운용자와 물리적으로 닿아 있지 않습니다. 배나 육지에 있는 운용자가 어디서, 언제, 무엇을 잴지 미리 정해 주면 그대로 움직입니다. 무게는 몇백 파운드에서 몇천 파운드까지 다양합니다.
자료를 다루는 방식도 다릅니다. ROV는 줄을 통해 배의 통제실로 영상을 거의 곧바로 보냅니다. AUV는 사진과 센서 자료를 모두 기체 안 컴퓨터에 담아 두었다가, 잠수를 마치고 건져 올린 뒤에야 꺼냅니다.
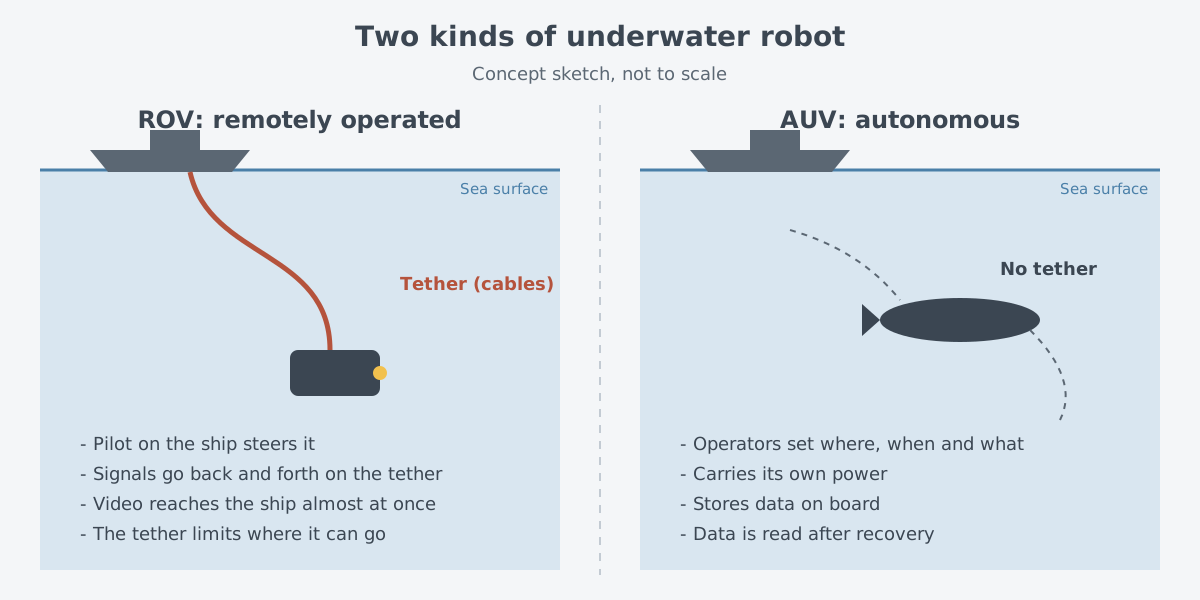
ROV는 목줄을 맨 강아지에, AUV는 목줄을 풀어 준 강아지에 견줄 수 있습니다. 실제로는 ROV의 줄이 끌어당기는 줄이 아니라 신호와 영상이 오가는 케이블이라는 점이 다릅니다.
AUV가 쓸모 있는 까닭도 분명합니다. 배가 못 들어가는 얕은 물, 잠수부나 많은 줄 달린 기체가 못 가는 깊은 물까지 갈 수 있습니다. 일단 물속에 들어가면 궂은 날씨를 피하고 오래 머뭅니다. 과학자들은 AUV로 해저 지도를 그리고, 환경 정보를 기록하고, 항해에 위험한 물체와 난파선을 찾습니다.
군에서도 생각은 같습니다. CRS 보고서는 무인 장비가 탑승자의 체력을 깎는 긴 임무나, 탑승자가 다치거나 죽거나 붙잡힐 위험이 큰 임무에 특히 알맞을 수 있다고 봅니다. 지루하고 더럽고 위험한(dull, dirty, dangerous) 일, 이른바 "3D" 임무입니다.
물속에서는 말이 잘 안 통한다
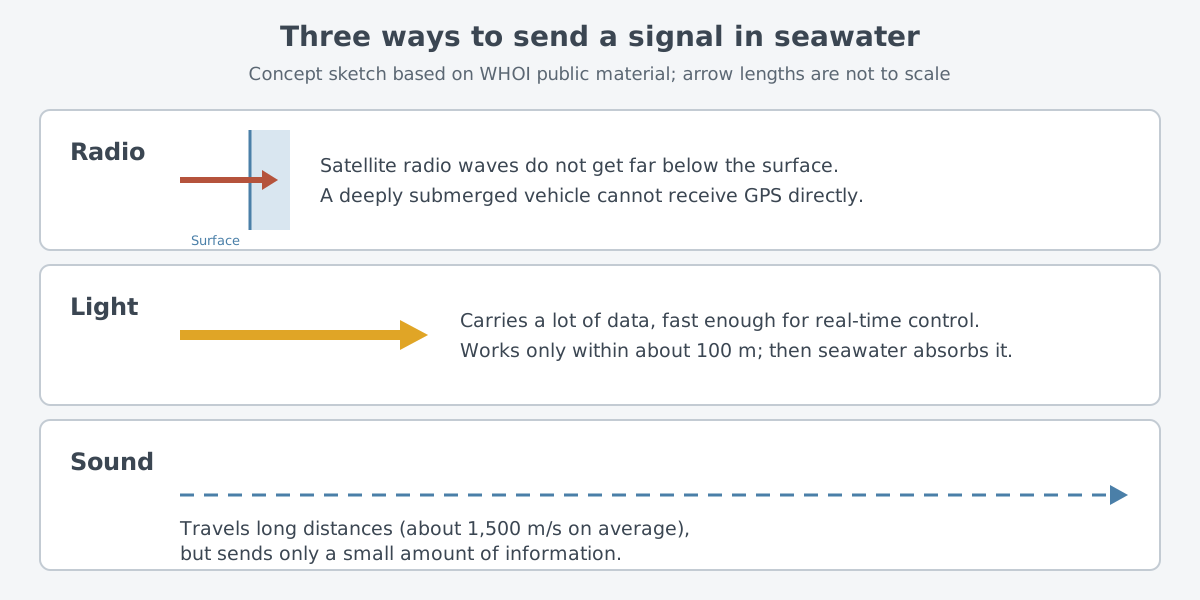
물속에서는 전파가 잘 통하지 않습니다. 위성이 쓰는 전파는 바다 표면 아래로 깊이 들어가지 못합니다. 깊은 바다의 잠수정 위치를 따라갈 때 과학자들이 전파 대신 소리를 쓰는 까닭입니다. 물속에서 소리를 쓰는 원리는 소나 글에 있습니다.
그러면 소리로 다 하면 될까요? 소리 통신은 디지털 신호를 소리 파동에 실어 바닷물로 보냅니다. 예전 전화 접속 모뎀과 비슷한 방식이고, 먼 거리에서도 됩니다.
소리는 바닷물 속을 평균 초속 약 1,500 m로 갑니다. 그래도 WHOI 기술진은 물속 소리의 속도 때문에 이 방식으로는 적은 정보만 보낼 수 있고, ROV의 복잡한 작업을 실시간으로 조종하기는 어렵다고 설명합니다.
빛은 반대입니다. 많은 정보를 빠르게 보내 실시간 조종도 되지만, WHOI 기술진의 설명으로는 빛 신호가 반지름 100 m 안에서만 됩니다. 그보다 멀어지면 빛이 바닷물에 흡수(absorption)되어 신호가 사라집니다.
그래서 실시간 작업에는 줄이 쓰여 왔습니다. 줄에도 값이 따릅니다. 무거운 테더를 다루려면 지원선에 전용 크레인과 윈치가 있어야 해 운용비가 늘 수 있고, 줄 때문에 기체가 갈 수 있는 곳도 좁아집니다.
WHOI는 2012년 9월 괌 근처에서 소리와 빛 펄스를 함께 쓰는 무선 통신 장치를 시험했습니다. 시험 기체는 ROV와 AUV 두 방식으로 움직일 수 있는 혼합형 기체 네레우스(Nereus)였고, 장치는 가장 빠를 때 10 Mbps(초당 10메가비트)로 자료를 보냈습니다. 빛이 물에 얼마나 빨리 줄어드는지가 통신 거리를 정한다는 점은 레이저 빔이 공기 속에서 줄어드는 이야기와 닮았습니다. 그 이야기는 대기 전파 글에 있습니다.
GPS 없이 자기 위치 찾기
물 위의 배는 GPS로 자기 위치를 압니다. 물속은 다릅니다. GPS의 전파 신호는 바닷물에 막혀, 깊이 잠긴 기체는 GPS 신호를 직접 받을 수 없습니다.
그래서 무인잠수정은 여러 센서를 함께 씁니다. 속도를 재는 도플러 소나, 방향을 잡는 광학 자이로컴퍼스, 관성 측정 장치(inertial measurement unit, IMU)가 있습니다. 음향 위치 측정 장치, 자기 나침반, 압력으로 깊이를 재는 수심계 같은 전통 센서도 씁니다.
이렇게 움직임을 쌓아 위치를 셈하는 방식을 추측 항법(dead reckoning)이라고 합니다. 문제는 작은 오차가 시간이 갈수록 쌓인다는 점입니다. 그래서 IMU의 추정은 보통 도플러 소나로 잰 속도와, GPS나 음향 항법 장치로 얻은 위치로 바로잡습니다. 사진이나 해저 지형처럼 겹치는 관측 자료를 맞춰 보면, 전에 지나간 곳을 다시 찾았을 때 쌓인 오차를 되돌릴 수도 있습니다.
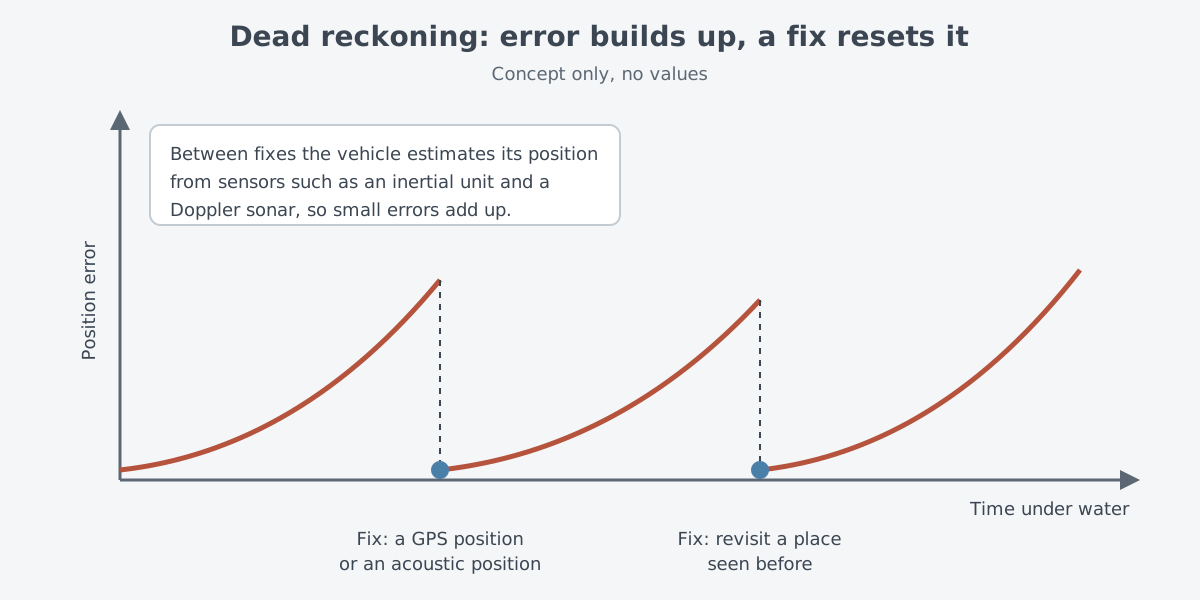
관성항법의 오차가 왜 쌓이는지는 관성항법과 위성항법 글에 더 자세히 있습니다. 깊은 바다에서는 위성 신호를 직접 받을 수 없으니, 도플러 소나나 음향 위치 측정 같은 다른 방법이 그 빈자리를 메웁니다.
그래서 스스로 판단해야 한다
앞의 이야기를 이어 보면 AUV가 왜 "자율"이어야 하는지 보입니다. 소리로는 실시간 조종이 어렵고, 빛은 가까이서만 통하고, 줄은 갈 수 있는 곳을 묶습니다. 줄 없는 기체는 운용자가 미리 정한 계획에 따라 혼자 움직이고, 위치도 스스로 셈해야 합니다.
자율에도 정도가 있습니다. CRS는 무인 장비를 원격으로, 반자율로, 또는 기술이 발전하면 자율로 운용할 수 있다고 적습니다. WHOI 기술진은 통신 대역에 따라 매끄럽게 바꾸며 임무에 필요한 만큼 자동화 정도를 달리하는 능력을 "적응형 자율(adaptive autonomy)"이라고 불렀습니다.
사람을 대신할 두뇌가 쉽게 생기지는 않습니다. 미 감사원(GAO)은 2022년 보고서에서, 해군이 승무원을 대신하는 데 필요한 정보기술과 인공지능 능력을 갖춘 기체를 만들어야 한다고 지적했습니다.
전력은 싣고 다녀야 한다
줄이 없으면 전기도 줄로 받을 수 없습니다. 완전 자율로 움직이는 AUV는 전력을 기체에 싣고 다닙니다. 프로펠러나 추진기를 돌리고 센서를 켜는 데 모두 이 전력을 씁니다.
대부분의 AUV는 특수 전지를 씁니다. 연료전지나 충전식 태양광을 쓴 AUV도 있습니다. 글라이더라고 부르는 AUV는 중력과 부력으로 나아가 에너지를 아낍니다.
전지는 대형 무인잠수정 사업에서도 걸림돌이 됐습니다. CRS가 옮긴 2024년 6월 GAO 보고서 당시, 미 해군은 초대형 무인잠수정 시제품 다섯 대를 2024~2025 회계연도에 받을 것으로 내다봤습니다. 처음 계획보다 3년 늦은 일정이었고, 까닭으로 제작 지연과 전지 개발의 계속된 어려움을 들었습니다. 해군은 지연을 줄이려고 시제품 한 대를 따로 사서 소프트웨어와 전지 설계를 다듬었고, 2023년 12월에 받은 이 기체를 시험·훈련용으로도 오래 쓸 계획이었습니다.
미 해군의 대형 무인잠수정
미 해군이 원하는 무인잠수정은 크기에 따라 쓰임이 다릅니다. 작은 것은 유인 함정과 잠수함에서 내보내 그 함정이 닿는 범위를 넓힙니다. 큰 것은 부두에서 곧바로 나가, 유인 함정이나 잠수함이 맡았을 임무를 할 가능성이 큽니다. 물 위의 큰 무인 장비 이야기는 무인수상정 글에 있습니다.
가장 큰 것이 초대형 무인잠수정(Extra-Large Unmanned Undersea Vehicle, XLUUV), 일명 오르카(Orca)입니다. 해군은 XLUUV를 지름이 84인치를 넘는 UUV로 정의합니다. 유인 잠수함에서 내보내기에는 너무 커서, 전방의 작전 항구로 옮긴 뒤 부두에서 내보냅니다. 크기는 대략 지하철 객차 한 칸만 합니다.
이 사업은 합동 긴급 작전 소요(Joint Emergent Operational Need, JEON)에 대응해 시작됐습니다. 2019 회계연도에 "작전에 쓸 만한 시제품" 다섯 대를 조달했습니다. 시험·훈련용 기체 한 대도 따로 조달했는데, 앞에서 본 2023년 12월에 받은 기체가 이것입니다. 2024년 GAO 보고서는 비용이 2016년 첫 추정보다 최소 2억 4,200만 달러(64%) 늘었다고 적었습니다.
자율 소프트웨어도 숙제로 지적됐습니다. 같은 GAO 보고서에 따르면, XLUUV는 해군의 당시 자율 구조 표준이 시행되기 전에 계약되어 업체 고유의 자율 소프트웨어를 단 채 인도될 예정이었습니다. 인도 뒤 소프트웨어를 고치려면 해군이 업체에 돈을 내야 했습니다. 물속 로봇의 "두뇌"를 누가 고칠 수 있느냐도 사업의 과제가 된 것입니다.
다음에 읽을 글
- 소나: 물속에서는 왜 소리로 볼까: 물속에서 소리가 빛과 전파 대신 쓰이는 까닭을 더 자세히 봅니다.
- 관성항법과 위성항법: 자기 위치는 어떻게 알까: 추측 항법의 오차가 쌓이는 까닭과 위성항법으로 바로잡는 방식을 봅니다.
- 무인수상정(USV): 선원이 없는 배의 기술 과제: 물 위에서 사람 없이 다니는 배가 부딪히는 문제를 봅니다.