흐린 날 공항 근처 하늘에 검은 점 하나가 떠 있습니다. 갈매기일 수도 있고, 누군가 날린 작은 드론일 수도 있습니다. 사람 눈으로도 헷갈리는데, 멀리서 레이다나 카메라로 보면 더 어렵습니다.
드론을 막으려면 먼저 찾은 것이 드론인지 알아야 합니다. 이 글은 센서가 드론과 새를 무엇으로 가리는지, 그 판단이 왜 어렵고 어디서 틀리는지를 공개 논문과 공식 자료로 살핍니다. 대드론 체계 전체에서 이 일이 어디에 놓이는지는 「대드론 체계: 드론 방어는 왜 장비 하나로 끝나지 않을까」에 있습니다.
왜 헷갈릴까: 크기, 높이, 속도가 비슷하다
보통의 항공 감시 레이다는 레이다 반사 면적(radar cross section, RCS)으로 비행기를 찾습니다. RCS는 물체가 전파를 얼마나 크게 되돌려 보내는지를 나타내는 값입니다. 드론과 새를 함께 측정한 한 공개 학술지 논문은 이 방법이 드론에는 늘 믿을 만하지 않을 수 있다고 지적합니다. 드론 같은 작은 물체를 잡을 만큼 민감한 전용 레이다를 만들어도 RCS 정보만으로는 모자랍니다.
까닭은 새에 있습니다. 새는 드론과 크기가 비슷하고, 비슷한 높이에서 비슷한 빠르기로 납니다. 레이다가 보기에는 반사의 크기도, 위치도, 움직이는 속도도 닮은 두 점입니다. 그래서 새는 드론 탐지에서 가장 헷갈리게 하는 대상이고, 믿을 만한 드론 탐지 레이다라면 둘을 가려낼 수 있어야 합니다.
움직임의 무늬: 날갯짓과 프로펠러
크기가 같아도 움직이는 방식은 다릅니다. 드론은 프로펠러가 빠르게 돌고, 새는 날개를 위아래로 칩니다. 레이다는 이 차이를 미세 도플러(micro-Doppler)로 봅니다. 미세 도플러는 표적 안의 작은 부분들이 따로 움직여서 생기는 도플러 효과입니다.
다가오는 구급차의 사이렌은 높게, 멀어지는 사이렌은 낮게 들립니다. 이것이 도플러 효과이고, 레이다는 돌아온 전파의 위상이 바뀐 정도로 표적의 속도를 잽니다. 그 원리는 「레이다: 전파로 거리와 움직임을 어떻게 알까」에 있습니다.
몸통 전체가 움직이면 몸통 도플러(bulk Doppler)가 생깁니다. 위상을 맞춰 재는 결맞는(coherent) 레이다로는 그 위에 프로펠러나 날개가 따로 움직여 생기는 작은 무늬까지 잴 수 있습니다.
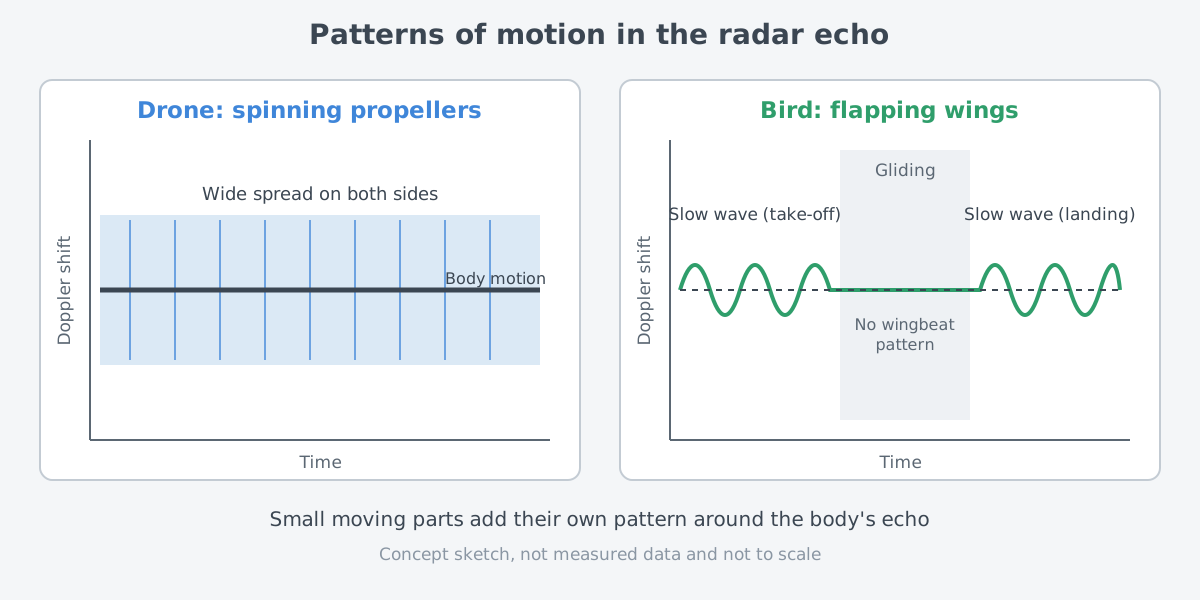
측정 결과에서 드론과 새의 무늬는 뚜렷하게 달랐습니다. 드론의 특징은 몸통 도플러의 양쪽으로 넓게 퍼지는 신호입니다. 새의 날갯짓은 그보다 훨씬 느려서, 이 실험에 쓴 새 네 종의 날갯짓 주파수는 가장 높아도 10 Hz 안팎이었습니다. 실험에는 드론 세 기종과 크기가 다른 새 네 종이 쓰였습니다.
선풍기와 부채를 떠올리면 그림이 잡힙니다. 선풍기 날개는 쉬지 않고 빠르게 돌고, 부채는 느리게 왔다 갔다 합니다. 실제 레이다는 날개의 모양을 보는 것이 아니라 반사된 전파의 진동수가 시간에 따라 어떻게 바뀌는지를 읽습니다. 그리고 부채와 달리 새는 늘 날갯짓을 하지 않습니다.
무늬에도 한계가 있습니다. 같은 실험에서 새는 대개 이륙과 착륙 때만 날갯짓을 하고, 가운데 구간에서는 힘을 아끼려 활공했습니다. 활공하는 동안에는 날갯짓 무늬가 보이지 않았습니다. 드론 쪽도 단순하지 않아서, 날개마다 도는 빠르기가 달라 무늬가 더 복잡해집니다.
자료를 모으는 일부터 쉽지 않습니다. 새의 비행 경로는 완전히 통제할 수 없어서, 새의 자료를 모으기가 드론보다 어려웠습니다. 연구진은 이 결과가 드론과 새를 가려내는 분류 알고리즘을 만드는 데 쓰일 수 있다고 봅니다.
카메라로 보면: 화면 속 작은 점
레이다가 아니라 영상으로 보면 어떨까요? 영상 속 드론과 새를 가려내는 국제 대회의 결과를 정리한 공개 학술지 논문은, 드론이 특히 먼 거리에서 새와 쉽게 헷갈린다고 씁니다. 영상 분석이 답이 될 수 있지만, 대비가 약하고 거리가 멀고 시야가 나쁜 조건에서도 작동하는 알고리즘이 필요합니다.
항공 관제사에게도 새와 드론을 찾아 가려내는 일은 어렵다고 알려져 있습니다. 영상으로 가릴 때 기대는 단서는 결국 크기와 모양입니다. 2020년 대회에서도 난이도는 영상 속 드론이 얼마나 크게, 모양이 얼마나 잘 보이느냐에 따라 갈렸습니다. 드론이 크고 모양이 잘 보이는 영상은 거의 완벽하게 풀렸고, 움직이는 카메라로 찍은 영상과 아주 먼 드론이 가장 어려웠습니다.
AI 분류의 한계
대회에 나온 세 방법은 모두 딥러닝으로 영상 속 드론을 찾는 인공지능(AI)이었습니다. 그런데 대회 자료에는 새가 따로 표시되어 있지 않아서, 알고리즘은 설계 단계에서 새를 따로 배우지 않았습니다. 그 결과 새가 여럿 나오는 영상, 특히 새 떼가 통째로 나오는 장면에서는 모든 방법의 오경보가 대체로 늘었습니다. 먼 곳의 새는 먼 드론만큼 작게 보이기 때문입니다.
거리가 멀어질수록 물체는 화면에서 작아지고, 모양이라는 단서도 함께 흐려집니다. 그래서 날개를 가진 물체끼리는 멀리서 볼수록 생김새로 가리기가 어려워집니다.
그렇다고 새를 모두 표시하는 것도 쉽지 않습니다. 영상 속 새를 하나하나 표시하는 일은 시간이 아주 많이 들어 새가 많은 장면에서는 늘리기 어렵고, 이런 목적으로 표시된 자료는 처음부터 한정되어 있었습니다.
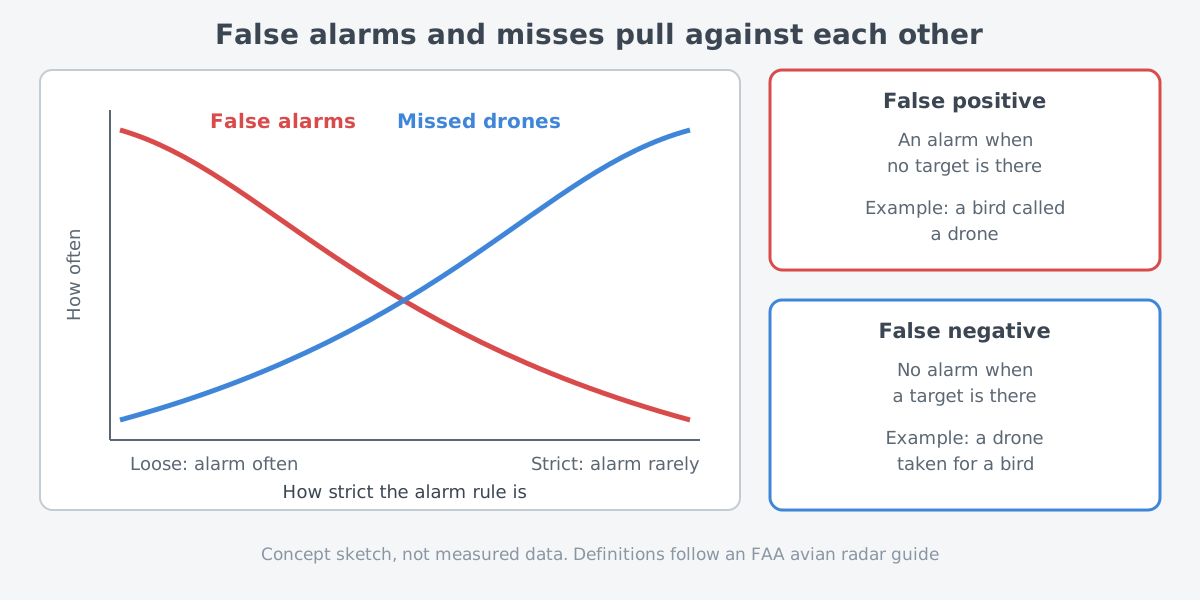
틀리는 방식은 두 가지입니다. 미 연방항공청(FAA)의 새 탐지 레이다 지침은 표적이 없는데 경보를 주는 것을 오경보(false positive), 표적이 있는데 알리지 못하는 것을 놓침(false negative)으로 정의합니다. 둘은 서로 당깁니다. 대회에 나온 한 팀이 오탐지를 줄이는 방법을 써 보니 오탐지는 줄었지만, 맞게 찾은 것도 크게 줄어 전체 성능이 나빠졌습니다.
새를 찾는 쪽도 같은 고민을 합니다. FAA는 새가 야생동물 위험 가운데 가장 흔하고 항공 안전의 주된 관심이라고 보고, 공항에 새 탐지 레이다를 쓰는 지침을 냈습니다. 이 지침은 레이다를 보는 사람이 레이다가 무엇을 "보는지" 알아야 새의 항적을 곤충, 공항 차량, 다중 반사, 시간 지연 때문에 이미 자리를 옮긴 물체와 가려낼 수 있다고 적습니다.
센서를 함께 쓰는 까닭
한 센서로 안 되면 여러 센서를 씁니다. 3차원 라이다, 수동 무선 탐지기, 영상 분석, 수동 음향 센서는 따로 보면 저마다 장단점이 있고, 특정 조건에서만 효과적일 수 있습니다. 그래서 여러 기술의 장점을 합치는 통합 접근이 연구됩니다. 대회의 세 방법도 서로 보완하는 강점을 보였습니다.
미 의회조사국(Congressional Research Service, CRS)의 대드론 입문서도 같은 방향입니다. 카메라, 적외선, 음향 센서, 레이다, 무선 주파수 센서는 작은 드론을 늘 잡지는 못하고, 그래서 다층 감지로 묶이는 경우가 많습니다. 여러 센서의 정보를 한 장의 그림으로 합치는 일은 「통합방공과 센서 융합: 여러 센서를 하나의 그림으로」에서 이어집니다.
가려낸 다음에도 일은 남습니다. 드론으로 판단한 점을 놓치지 않고 따라가야 하고, 레이저 무기라면 그 점에 빔을 겨눠야 합니다. 찾고, 따라가고, 겨누는 이 과정을 포착·추적·조준(acquisition, tracking and pointing, ATP)이라고 부릅니다.
다음에 읽을 글
- 김발과 조준·추적: 빔을 한 점에 붙들어 두는 일: 가려낸 점 하나를 레이저가 끝까지 따라가는 과정을 봅니다.
- 레이다: 전파로 거리와 움직임을 어떻게 알까: 미세 도플러의 바탕인 도플러 효과를 처음부터 봅니다.
- 대드론 체계: 드론 방어는 왜 장비 하나로 끝나지 않을까: 찾기·알아보기·대응하기의 사슬 전체를 봅니다.